
بعد از سکته مغزی یا برخی آسیبهای عصبی، ممکن است فرد بتواند دست خود را حس کند اما باز و بسته کردن انگشتان، گرفتن یک لیوان یا حتی رها کردن یک جسم ساده برایش دشوار شود.
در چنین شرایطی یکی از مهمترین اهداف توانبخشی، فقط «حرکت دادن دست» نیست؛ بلکه ایجاد فرصتی برای مشارکت دوباره سیستم عصبی و عضلات در انجام حرکت است.
به همین دلیل در سالهای اخیر روشهایی مانند Mirror Therapy، تحریک الکتریکی عملکردی یا FES، رباتهای توانبخشی و تجهیزات پوشیدنی بیشتر مورد توجه قرار گرفتهاند.
اما این روشها دقیقاً چه تفاوتی با یکدیگر دارند؟
حرکت سادهای مانند باز کردن انگشتان نتیجه همکاری چند بخش مختلف است:
مغز باید فرمان حرکت را تولید کند، مسیرهای عصبی باید آن را منتقل کنند و در نهایت عضلات مناسب باید در زمان مناسب فعال شوند.
پس از برخی آسیبهای عصبی، بهویژه سکته مغزی، ممکن است این ارتباط دچار اختلال شود. فرد قصد انجام حرکت را دارد اما اجرای کامل آن امکانپذیر نیست.
در توانبخشی چنین بیمارانی، تکرار حرکت و مشارکت فعال بیمار اهمیت زیادی دارد. هدف این است که تا حد امکان بیمار صرفاً دریافتکننده یک حرکت خارجی نباشد، بلکه سیستم عصبی و عضلانی او نیز در تمرین مشارکت داشته باشند.
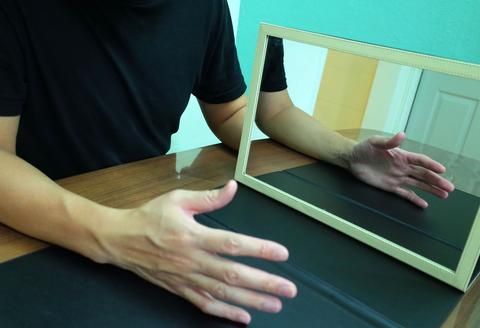
یکی از روشهای شناختهشده در توانبخشی اندام فوقانی، Mirror Therapy یا آینهدرمانی است.
در روش کلاسیک، آینه به شکلی بین دو دست قرار میگیرد که بیمار تصویر دست سالم خود را به جای دست آسیبدیده مشاهده کند.
هنگامی که دست سالم حرکت میکند، بیمار در آینه تصویری را مشاهده میکند که شبیه حرکت طبیعی دست آسیبدیده به نظر میرسد.
ایده اصلی این روش، ایجاد یک بازخورد دیداری متفاوت برای سیستم عصبی است.
مطالعات جدید همچنان Mirror Therapy را بهعنوان یکی از روشهای مورد بررسی در توانبخشی اندام فوقانی پس از سکته مغزی مطرح میکنند. یک مرور سیستماتیک منتشرشده در سال ۲۰۲۵ نیز مطالعات مربوط به عملکرد شانه، آرنج، مچ و دست را بررسی کرده است.
اینجا یک ایده جالب شکل میگیرد.
فرض کنیم حرکات دست سالم را با یک گجت پوشیدنی اندازهگیری کنیم.
مثلاً وقتی فرد:
دست خود را باز میکند،
انگشتان را میبندد،
مچ را حرکت میدهد،
یا یک الگوی مشخص حرکتی انجام میدهد،
گجت بتواند این حرکت را تشخیص دهد.
سپس این اطلاعات به سیستمی در سمت دست آسیبدیده منتقل شود.
در این حالت دیگر فقط با یک «آینه بصری» روبهرو نیستیم؛ بلکه حرکت دست سالم به یک فرمان حرکتی برای سمت مقابل تبدیل میشود.
میتوان این مفهوم را نوعی «دستکش آینه» یا Mirror Glove در نظر گرفت.
البته از نظر علمی باید بین این روش و Mirror Therapy کلاسیک تفاوت قائل شد. در Mirror Therapy کلاسیک، عنصر اصلی بازخورد بصری آینه است؛ در حالی که در یک دستکش آینه هوشمند، حرکت دست سالم توسط حسگرها اندازهگیری و به یک سیستم دیگر منتقل میشود.
اگر فرمان دست سالم تنها باعث حرکت یک موتور شود، موتور میتواند انگشتان دست مقابل را حرکت دهد.
اما راه دیگری نیز وجود دارد:
استفاده از تحریک الکتریکی عملکردی یا FES.
در این روش، الکترودهای سطحی روی نقاط مشخصی قرار میگیرند و پالس الکتریکی کنترلشده میتواند باعث فعال شدن عصب و انقباض عضلات هدف شود.
بنابراین مثلاً با تشخیص باز شدن دست سالم میتوان یک الگوی تحریک متناسب با باز شدن دست آسیبدیده ایجاد کرد.
به زبان ساده:
«دست سالم حرکت را نشان میدهد و عضلات دست آسیبدیده تلاش میکنند همان حرکت را انجام دهند.»
این تفاوت از نظر توانبخشی مهم است.
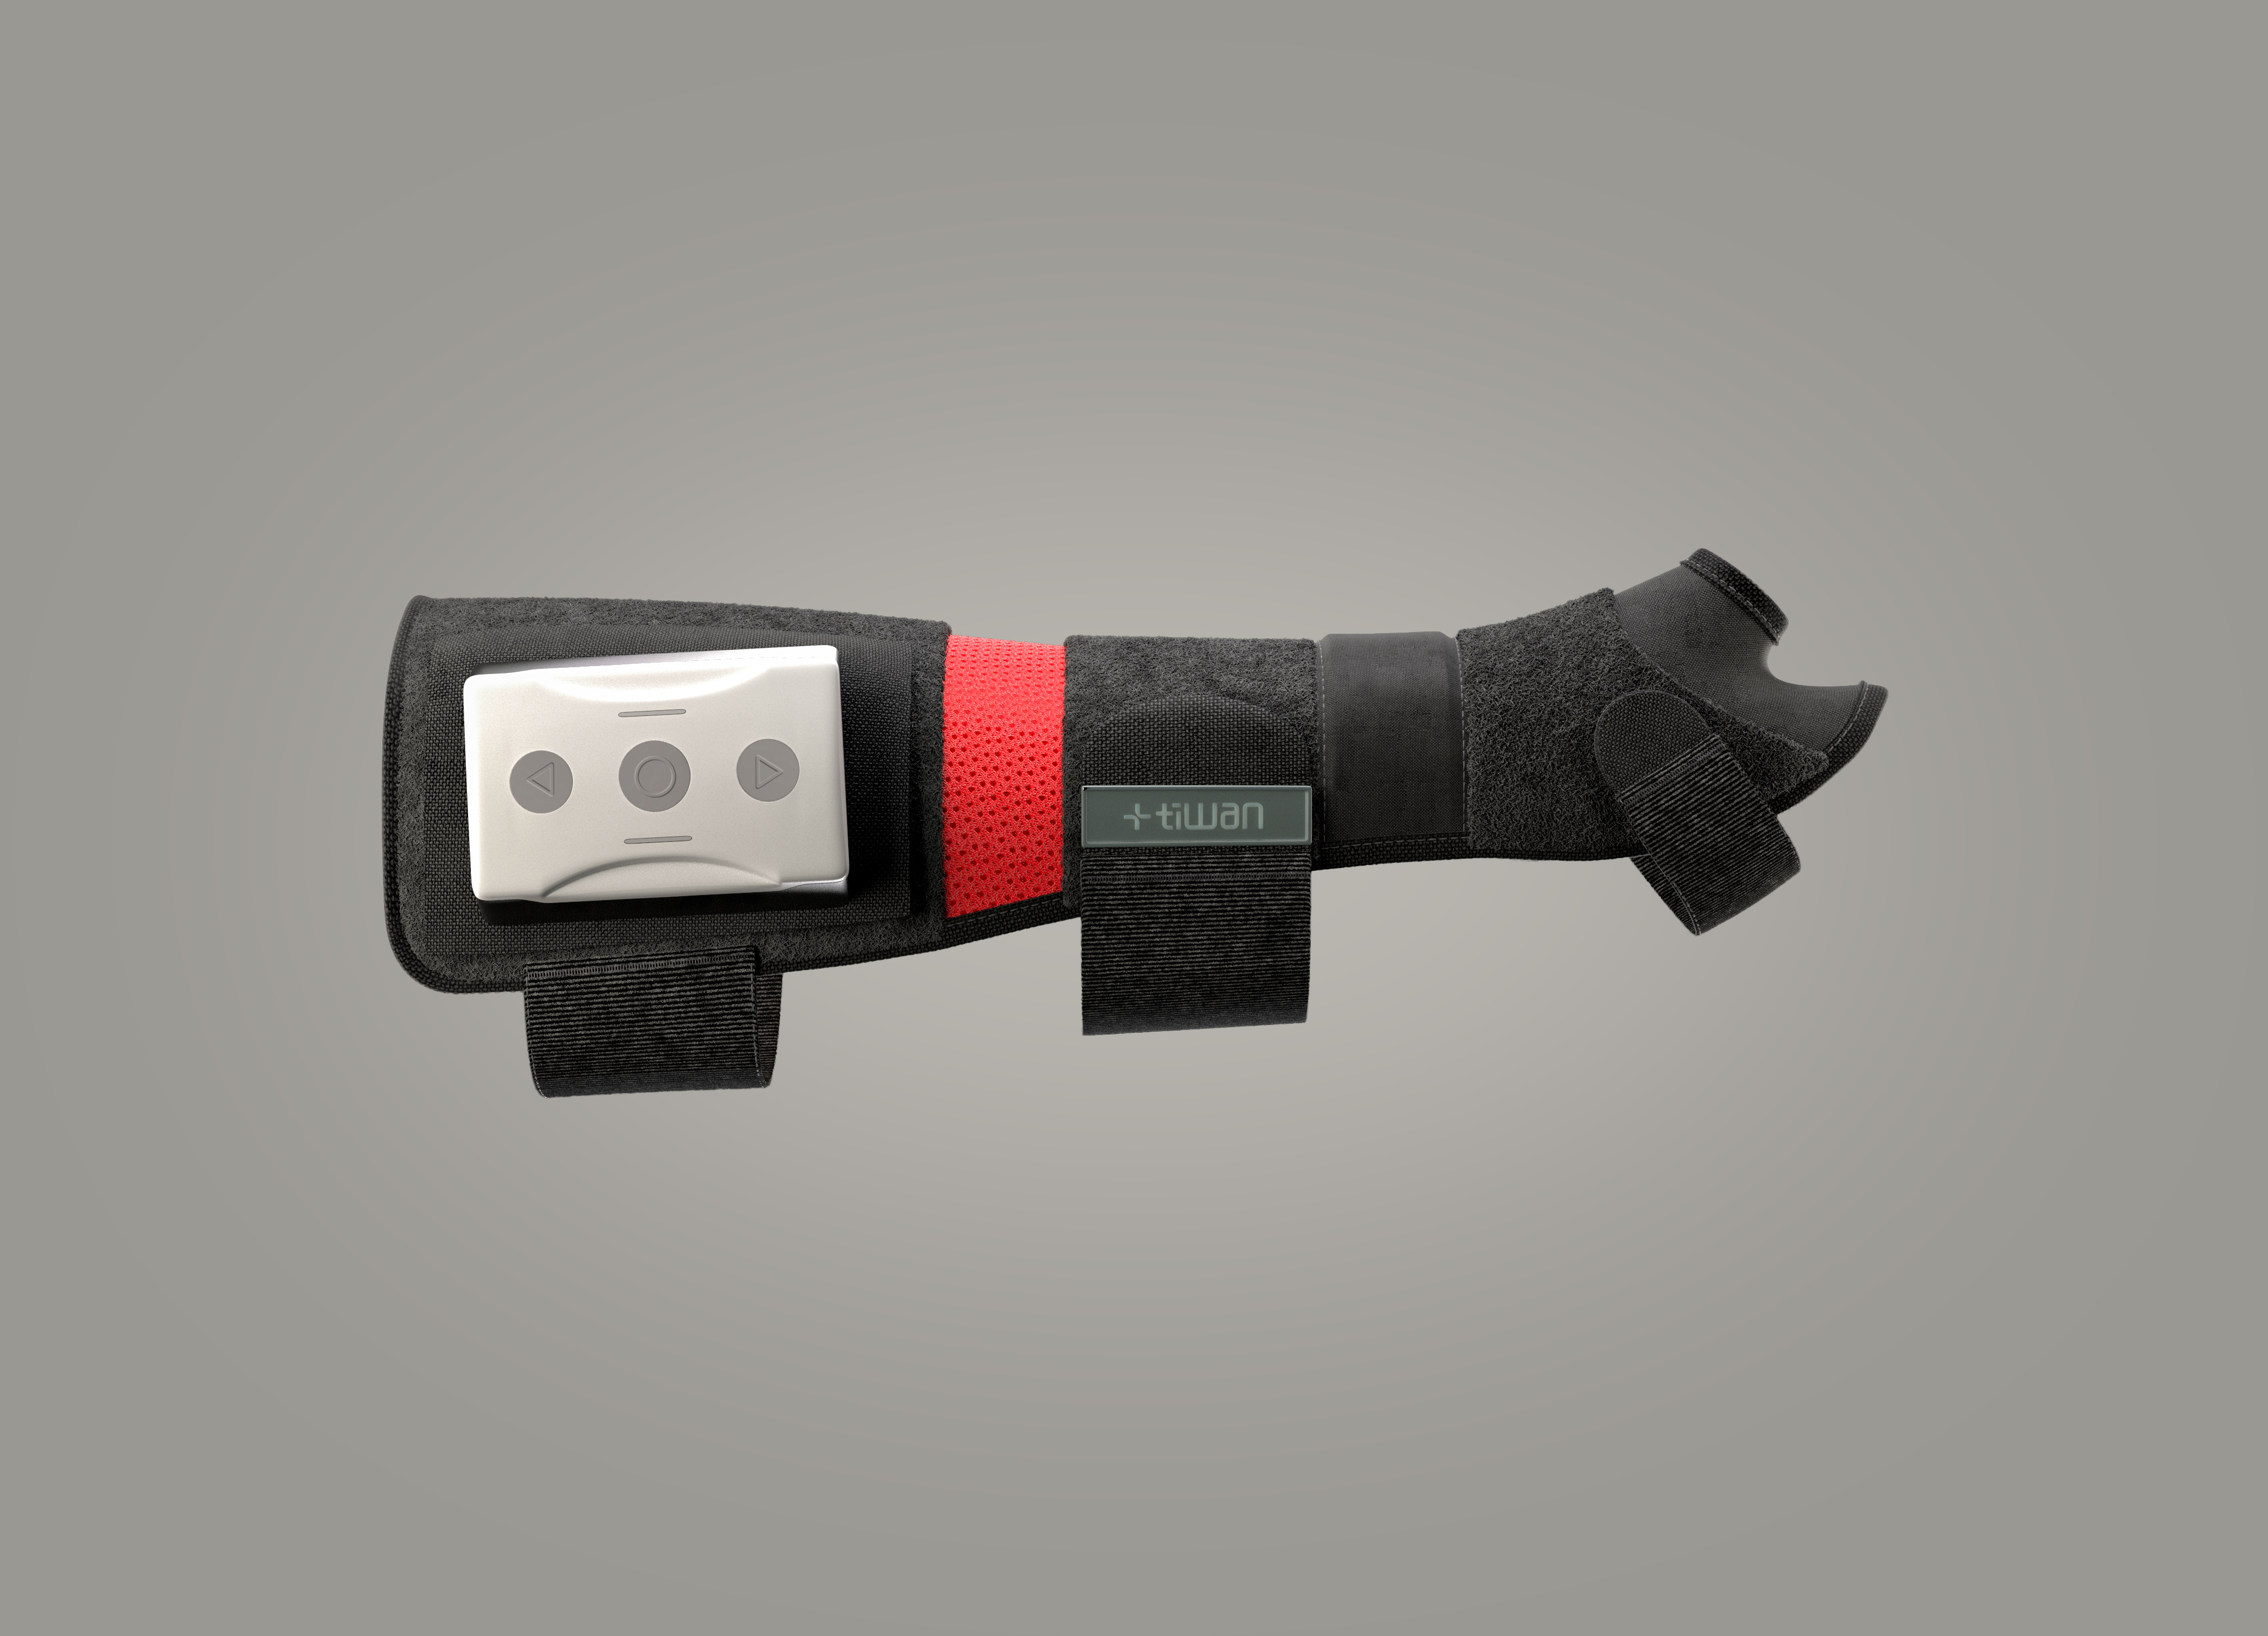
دستکشهای رباتیک نیز یکی از فناوریهای مهم در توانبخشی دست هستند. این سیستمها میتوانند امکان انجام حرکات تکراری و تمرینهای متعدد را برای بیمار فراهم کنند.
با این حال، نحوه ایجاد حرکت در آنها میتواند با سیستمهای مبتنی بر FES متفاوت باشد.
در یک دستکش رباتیک که در حالت Passive یا پسیو کار میکند، یک موتور، کابل، سیستم پنوماتیک یا مکانیزم مکانیکی خارجی انگشتان بیمار را باز و بسته میکند. در چنین شرایطی، مفصل حرکت میکند اما عضلات خود بیمار الزاماً عامل اصلی ایجاد حرکت نیستند.
به همین دلیل، حرکت پسیو بهتنهایی را نمیتوان معادل تمرین فعال یا تقویت مستقیم عضله دانست. البته چنین حرکتی میتواند در حفظ دامنه حرکتی مفاصل، کاهش خشکی و انجام تمرینهای تکراری کاربرد داشته باشد.
در مقابل، در سیستم مبتنی بر FES، هدف آن است که عصب و عضله خود فرد با استفاده از تحریک الکتریکی وارد فرایند حرکت شوند. یعنی بهجای اینکه یک موتور انگشت را مستقیماً حرکت دهد، تحریک الکتریکی باعث انقباض عضلات هدف میشود و حرکت از طریق سیستم عصبی ـ عضلانی فرد ایجاد یا تسهیل میشود.
این موضوع میتواند امکان تمرین فعالتر عضلات را فراهم کند و در صورت استفاده با پارامترها و برنامه توانبخشی مناسب، به حفظ یا تقویت عملکرد عضلانی کمک کند.
بنابراین تفاوت اصلی در این است که در حرکت کاملاً پسیو، یک نیروی خارجی حرکت را ایجاد میکند؛ اما در FES تلاش میشود خود سیستم عصبی ـ عضلانی بیمار در ایجاد حرکت مشارکت داشته باشد.
البته همه دستکشهای رباتیک پسیو نیستند. برخی مدلها دارای حالتهای Active، Active-Assisted یا مقاومتی هستند و میتوانند مشارکت بیمار را نیز در تمرین دخیل کنند. بنابراین مقایسه صحیح، مقایسه FES با «حالت پسیو رباتیک» است، نه با تمام فناوریهای رباتیک توانبخشی.
این دو رویکرد در واقع دو فلسفه متفاوت دارند: یکی میتواند حرکت را از بیرون به اندام اعمال کند و دیگری تلاش میکند خود عضله را در تولید حرکت وارد کند.
یکی از جذابترین ویژگیهای این مفهوم، امکان ترکیب چند ایده در یک سیستم نسبتاً کوچک است:
حرکت ارادی دست سالم، دریافت اطلاعات توسط حسگر، تکرار دوطرفه حرکت و فعالسازی عضلات سمت آسیبدیده.
در یک طراحی پوشیدنی، لازم نیست بیمار برای تمام تمرینها به یک ربات بزرگ ثابت متصل باشد.
یک گجت سبک روی دست سالم میتواند حرکات را اندازهگیری کند و بخش تحریک نیز روی اندام آسیبدیده قرار گیرد.
چنین ساختاری امکان توسعه سیستمهایی را فراهم میکند که پس از ارزیابی، تنظیم و آموزش مناسب، بتوان بخشی از تمرینات را خارج از محیط مجهز کلینیکی نیز انجام داد.
این «در دسترس بودن» شاید یکی از مهمترین مسیرهای آینده فناوریهای توانبخشی باشد؛ زیرا توانبخشی معمولاً به تکرار زیاد نیاز دارد و محدود شدن تمرین به زمان حضور در کلینیک میتواند میزان تمرین روزانه را کاهش دهد.
ترکیب مفاهیم Mirror Therapy و Electrical Stimulation تنها یک ایده مهندسی نیست و در تحقیقات توانبخشی نیز مورد بررسی قرار گرفته است.
هدف این رویکردها این است که بازخورد حرکتی یا دیداری با فعالسازی عضلات همراه شود تا بیمار فقط مشاهدهکننده حرکت نباشد و سیستم عصبی ـ عضلانی نیز تا حد امکان در تمرین مشارکت کند.
البته نتایج توانبخشی در بیماران مختلف یکسان نیست و عواملی مانند محل آسیب، شدت اختلال حرکتی، زمان سپریشده از آسیب، وضعیت عضلات و اعصاب و برنامه تمرینی میتوانند بر نتیجه اثر بگذارند.
به همین دلیل هیچ فناوری واحدی را نمیتوان بهعنوان راهحل قطعی برای تمام بیماران در نظر گرفت.
یکی از مسیرهای جالب توسعه فناوری پزشکی، کوچکتر و پوشیدنیتر شدن تجهیزات است.
اگر تشخیص حرکت بتواند توسط یک دستکش سبک انجام شود و تحریک نیز از طریق الکترودهای سطحی صورت گیرد، بخش قابلتوجهی از تجهیزات مکانیکی مورد نیاز برای حرکت دادن مستقیم انگشت حذف میشود.
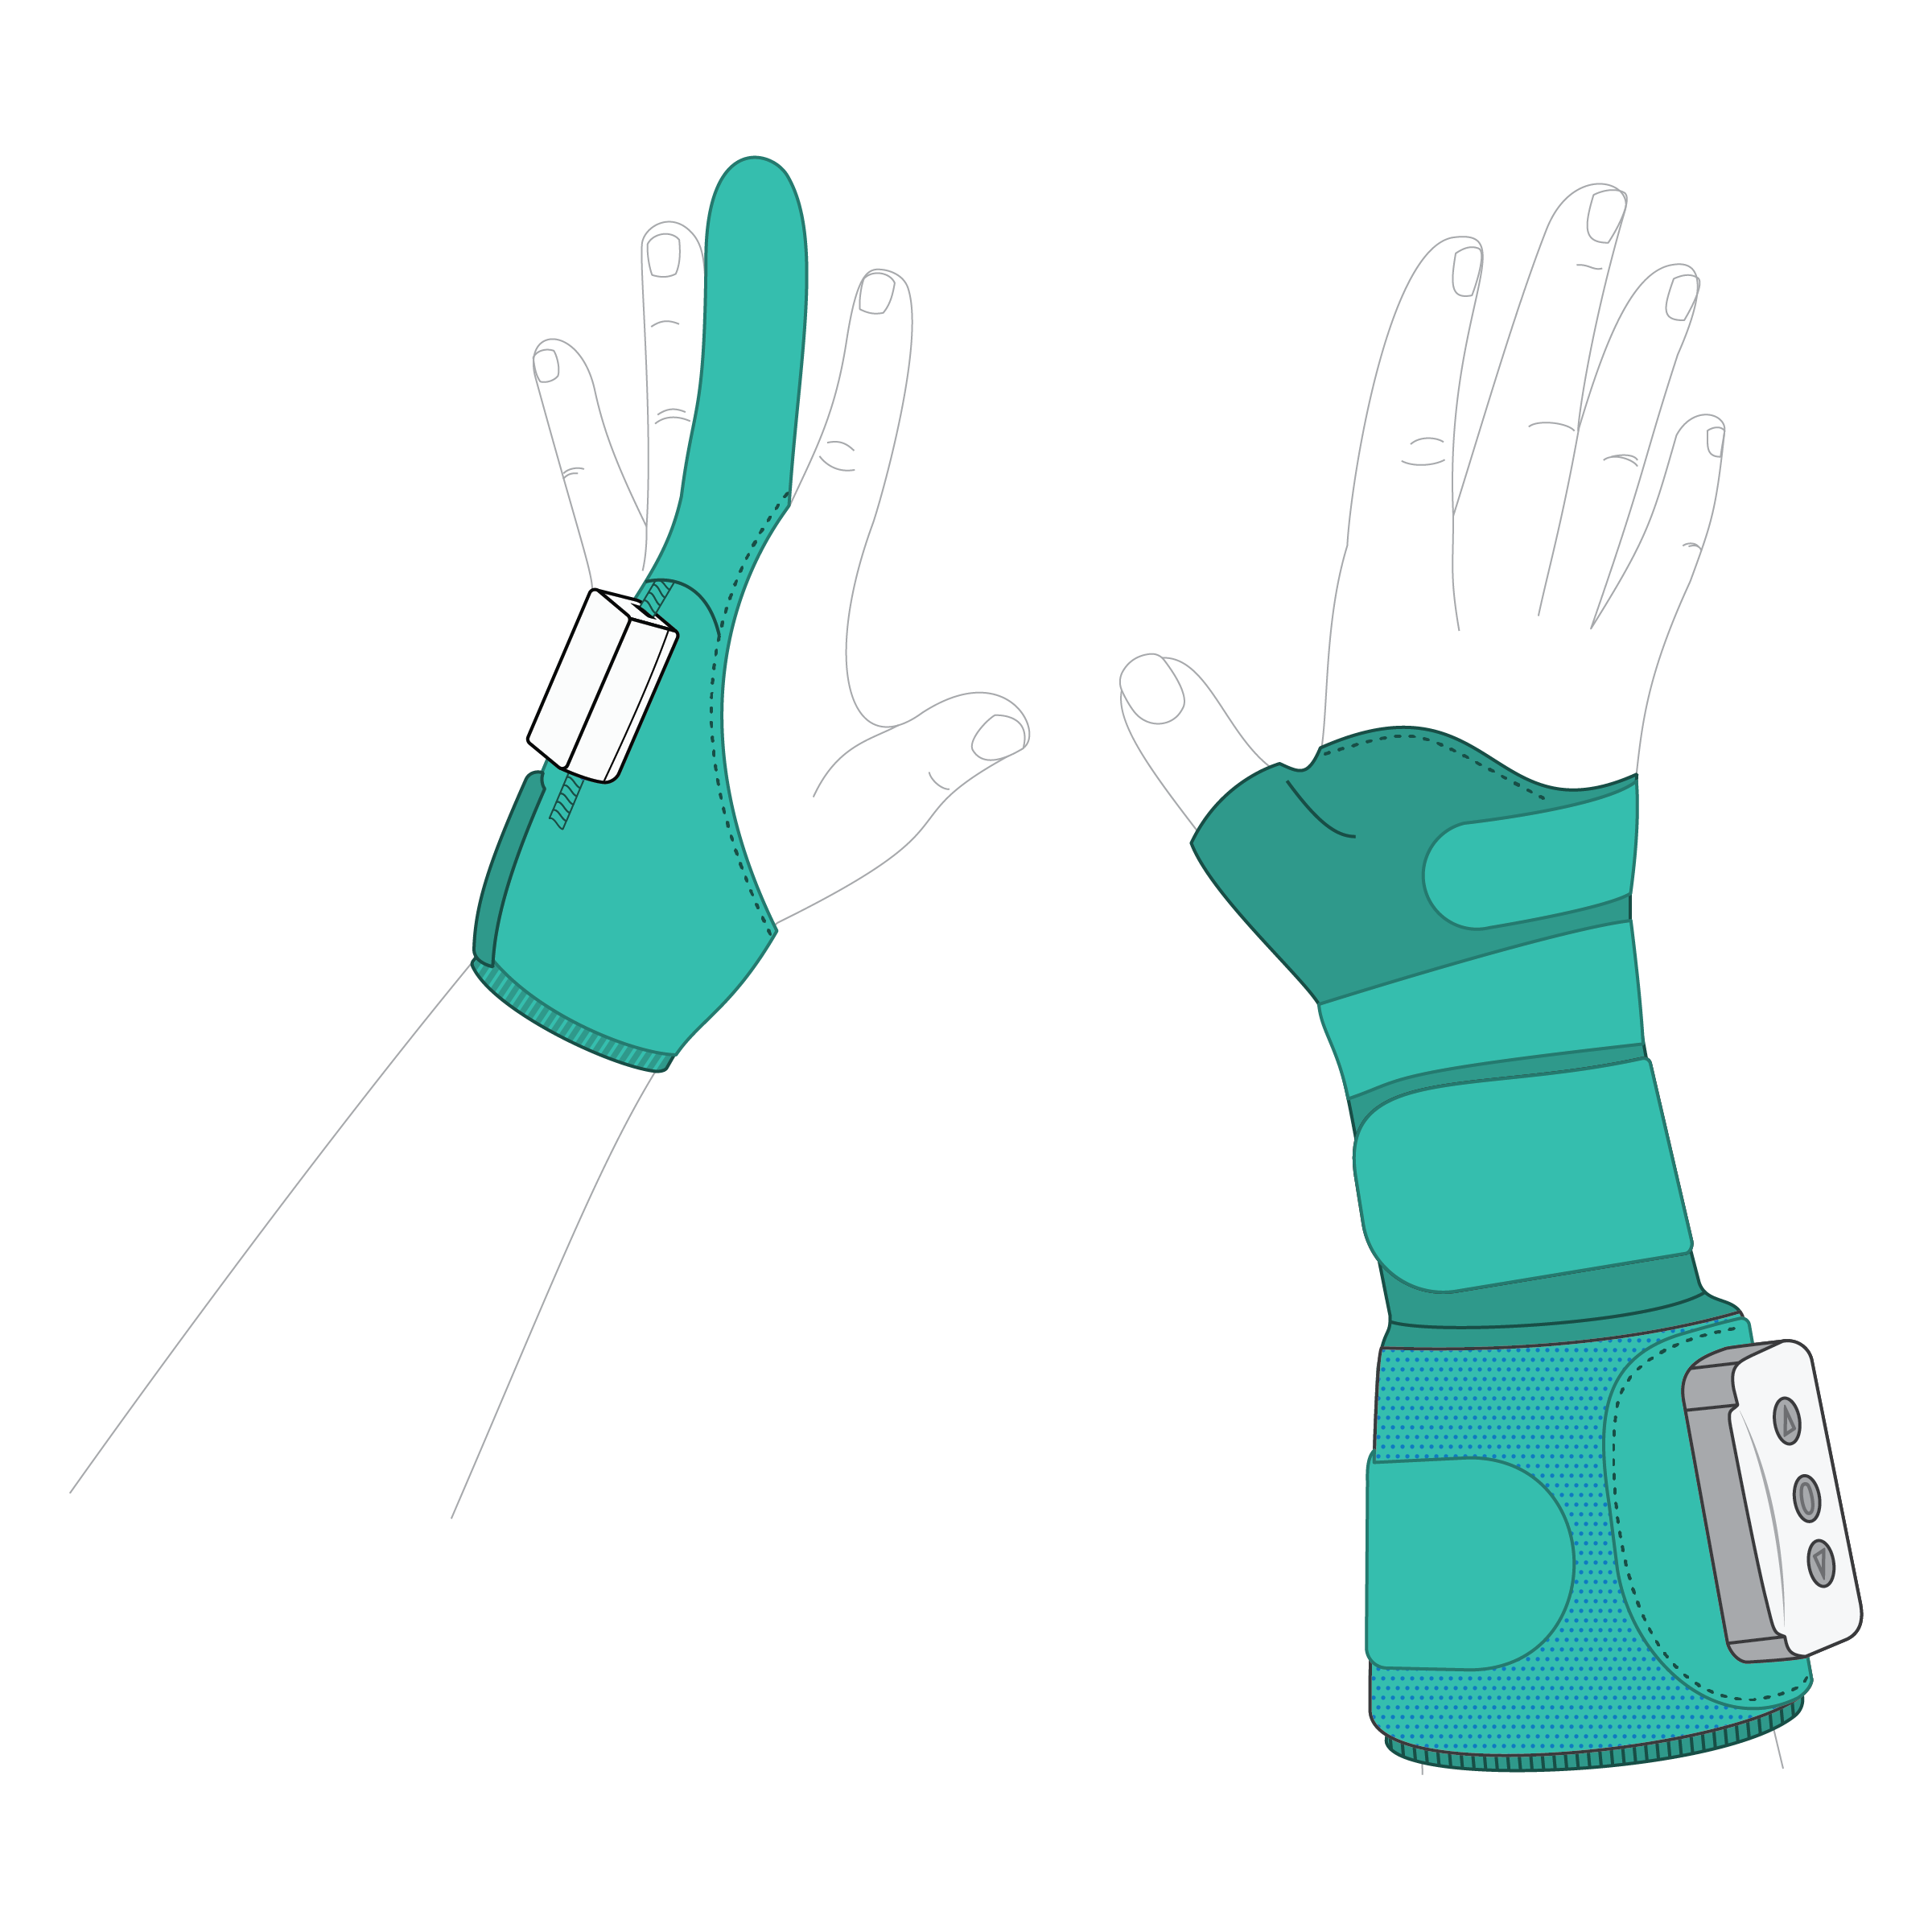
در توسعه برخی سامانههای جدید اصلاح عملکرد دست نیز از همین رویکرد استفاده شده است: یک گجت پوشیدنی حرکت دست سالم را تشخیص میدهد و سیستم FES تلاش میکند الگوی متناظر را در سمت آسیبدیده ایجاد کند.
در شرکت توسعه فناوری تیوان نیز توسعه یک سامانه پوشیدنی مبتنی بر همین مفهوم دنبال شده است؛ اما مسئله اصلی فراتر از یک محصول مشخص است:
آیا میتوان فناوری توانبخشی را از یک دستگاه بزرگ و محدود به کلینیک، به ابزاری تبدیل کرد که بیشتر در دسترس بیمار باشد و در عین حال مشارکت عضلات خود فرد را حفظ کند؟
این پرسشی است که بخش مهمی از آینده تجهیزات توانبخشی را شکل میدهد.
اگر یک ماشین انگشت بیمار را باز کند، یک «حرکت» ایجاد شده است.
اما در توانبخشی عصبی، مسئله بزرگتر از حرکت ظاهری مفصل است.
هدف این است که تا جای ممکن مغز، مسیر عصبی و عضله دوباره در فرایند حرکت مشارکت کنند.
به همین دلیل فناوریهایی که بتوانند قصد حرکت، حرکت اندام سالم، بازخورد حسی و فعالسازی عضلات را در کنار یکدیگر قرار دهند، حوزه مهمی برای پژوهش و توسعه تجهیزات توانبخشی محسوب میشوند.
شاید آینده توانبخشی دست نه در یک دستگاه بزرگتر، بلکه در یک ابزار هوشمندتر، پوشیدنیتر و در دسترستر باشد.

