
بررسی سیستم ناوبری هواپیما
ناوبری، دانش هدایت و ردیابی وسایل نقلیه بین دو نقطه است و به طور خاص این هدایت بیشتر در مورد هواپیما و کشتی بین دو نقطه روی کره زمین است. همانطور که از عنوان متن حدس زدید، اینجا مقصود ناوبری یک هواپیما است و طبعاً حرکت یک هواپیما از یک نقطه به نقطه دیگر مهمترین بخش هر ماموریت ناوبری است. چند صباحی در زمان که به عقب برویم، رسم نقشه برای یافتن محلی مشخص معمولاً وظیفه عضوی معین از خدمه هواپیما یعنی ناوبر بود. همانگونه که بهنظر میرسد این وظیفه کار مشکل و پیچیدهای بود و گاهی اوقات به طور دقیق صورت نمیگرفت، چرا که بر پایه مشاهده استوار بود و با استفاده از نقشههای معمولی و لوازم محاسباتی، رسم میشد. از آنجایی که احتمالاً تا اکنون برایتان پیش نیامده که در هواپیمایی به مقصد کیش سوار شده و در قشم پیاده شوید، احتمالاً میدانید که امروزه ناوبری هوایی با کمکهای ناوبریهای نوین و سیستمهای نصبشده بر هواپیما، آنچنان در ارتفاعات بالا و پایین دقیق انجام میشود، که در دهههای قبل حتی تصور آن غیرممکن بود.
تو برو سفر سلامت
حال چه زمانی یک ناوبری را موفق به حساب میآوریم؟ زمانی که هواگرد از جایی به جای دیگر بدون گم شدن، سرپیچی از مقررات مربوط به هواگرد و به خطر انداختن ایمنی افراد در هواگرد یا روی زمین سفر کند. تا اینجای کار تفاوت خاصی با آییننامه راهنمایی رانندگی حس نمیکنیم، اما مواردی وجود دارد که هواپیمای بالای سرتان را از ماشین زیر پایتان متمایز و خاص میکند. هواگرد با سرعت نسبتاً بالایی حرکت میکند و در نتیجه زمان کمی برای محاسبه موقعیت خود در مسیر دارد. همچنین هواگرد معمولاً نمیتواند در میانۀ آسمان بایستد تا با خیالی آسوده از موقعیت خود اطمینان پیدا کند و به خاطر میزان سوختی که حمل میکند از نظر ایمنی نیز محدودیت دارد. وسیلۀ نقلیۀ زمینی یا دریایی در صورت گم شدن و به پایان رسیدن سوخت میتواند منتظر نیروهای نجات شود، ولی برای بیشتر هواگردها عملیات نجات هنگام پرواز وجود ندارد. به علاوه برخورد با موانع، مرگبار خواهد بود؛ بنابراین آگاهی مدام از موقعیت برای خلبانان هواگرد حیاتی است.
سیستمهای ناوبری و کمکناوبرها
روشهایی که برای ناوبری در هوا به کار میرود بستگی به این دارد که هواگرد در شرایط مقررات پرواز چشمی پرواز میکند یا در شرایط مقررات پرواز ابزاری. در ناوبری چشمی، خلبان بیشتر با استفاده از ناوبری کور و به همراه مشاهدات چشمی با مراجعه به نقشههای مناسب ناوبری میکند. معمولاً قبل از بلند شدن هواپیما، خلبان برنامهریزی پیش از پرواز را انجام میدهد و خطی را بر نقشه هوانوردی به منظور مشخص کردن مسیر دلخواه رسم مینماید. خلبان علائم زمینی بسیاری را مانند بزرگراهها، راهآهنها، رودخانهها و پلها را مورد توجه قرار میدهد. هنگامی که خلبان بر فراز این علائم زمینی پرواز میکند، عبور از هر کدام را در نظر دارد تا مسیر را به درستی ادامه دهد و اگر هواپیما مستقیماً از فراز این علائم زمینی عبور نکند، خلبان متوجه میشود که مسیر درست را طی نکرده است. در مواردی که خلبانان بر فراز اقیانوسها و حنگلها پرواز میکنند از روش محاسبه تخمینی استفاده میکنند. در این روش زمان، فاصله و جهت اهمیت دارند. خلبان باید فاصله بین دو نقطه را بداند تا زمان لازم برای رسیدن به مقصد را محاسبه کند و سپس با سرعت ثابتی به طرف مقصد پرواز میکند. خلبان در طول پرواز از قطبنما برای حفظ هواپیما در مسیر صحیح استفاده میکند. این روش به خاطر تغییر مسیر باد همیشه روش ناوبری موفق و مطمئنی نیست. این دو روش اساس پروازهای VFR (Visual Flight Rules) یا متکی برد دید خلبان است.
چنانچه بگوییم هواگرد در شرایط مقررات پرواز ابزاری یا IFR (Instrument Flight Rules) پرواز میکند به این معنا میباشد که بهدلیل شرایط جوی یا ارتفاع بالا، خلبان باید با بهکارگیری ابزارها و کمکهای ناوبری رادیویی مانند چراغهای چشمک زن یا با راهنمایی کنترل راداری مراقبت پرواز ناوبری کند. روش ناوبری رادیویی معمولاً بهوسیله تمامی خلبانان مورد استفاده قرار میگیرد. در این روش خلبان با استفاده از الگوی هوانوردی متوجه میشود در یک منطقه مشخص با کدام ایستگاه رادیویی باید هماهنگ باشد (ارتباط داشته باشد). سپس خلبان میتواند تجهیزات ناوبری رادیویی خود را با سیگنالی که از ایستگاه مورد نظر فرستاده میشود، تنظیم نماید. نشانگری که روی دستگاه ناوبری قرار دارد، خلبان را از موقعیت پرواز نسبت به ایستگاه رادیویی آگاه میسازد و درست بودن یا نبودن مسیر را نشان میدهد.
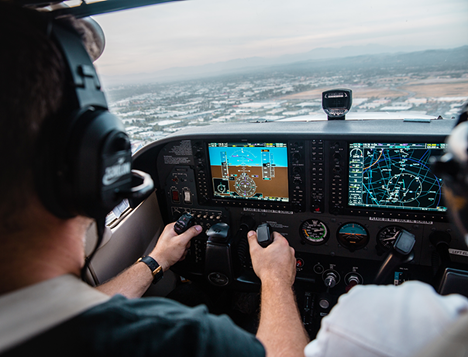
فارغ از سیستمهای ناوبری که با آنها آشنا شدید، دستگاههای کمکناوبری نیز در زمینۀ ارائۀ موقعیت، جهت، حرکت، زمان، فاصله، سرعت و همچنین میزان انحراف از خط مرکزی باند و دادن شیب فرود مناسب هنگام نشست پرواز در باند فرود، خدمات ارائه میدهند. دستگاههای کمکناوبری یا Navaids (Navigational Aids) در راههای هوایی، نزدیکی فرودگاهها یا داخل محوطه فرودگاهها نصب میشوند. از نمونه این دستگاهها میتوان به DME (تعیین فاصله هواپیما با ایستگاه زمینی)، ILS، MLS (دستگاههای کمکرسان زاویه و محل فرود)، ADF (جهتیابی مسیر اتوماتیک هواپیما)، NDB (ابزار ناوبری با فرکانس متوسط) و INS (سیستم ناوبری اینرسیایی) اشاره کرد. موضوع اصلی این متن و بحث ما نیز همین مورد آخر است و میخواهیم به تفصیل به INS بپردازیم.
INS (Inertial Navigation System)
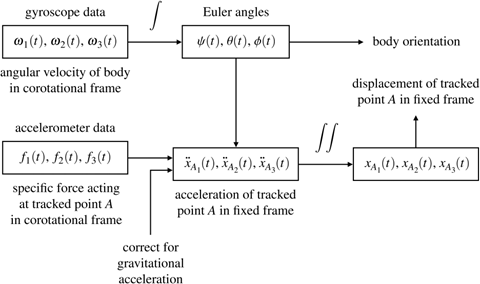
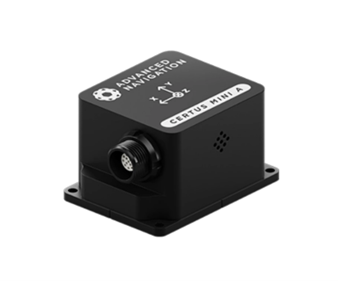
همانطور که گفته شدINS مخفف سیستم ناوبری اینرسی است که نوعی دستگاه ناوبری مستقل است. این سیستم شامل مجموعهای از حسگرهای حرکت (شتابسنج)، حسگرهای چرخش (ژیروسکوپ) و یک کامپیوتر برای محاسبه مداوم موقعیت، جهت و سرعت (جهت و سرعت حرکت) یک جسم متحرک بدون نیاز به منابع خارجی مانند سیگنالهای رادیویی یا اجرام آسمانی است. بهطوری که در هواپیماهای امروزی وابستگی جهت ناوبری به زمین از بین رفته است و سیستمهای جدید ناوبری مستقل در هواپیما بدون نیاز به حتی ارتباط با زمین یک هواپیما را چندین هزار کیلومتر جابهجا میکنند. روش کار INS نیز به این صورت است که با استفاده از الگوریتمهای ریاضی و ادغام شتابهای حسشده توسط شتابسنجها و چرخشهای حسشده توسط ژیروسکوپ موقعیت هواپیما را تعیین میکند. مزیت اصلی INS توانایی آن در ارائه دادههای ناوبری مداوم و دقیق بدون نیاز به سیگنالهای خارجی مانند GPS است.
اصول عملکرد INS بر ادغام شتابها و چرخشها استوار است. INSها حاوی واحدهای اندازهگیری اینرسی (IMU) هستند که شتابسنجهای زاویهای و خطی دارند (برای تغییر موقعیت). برخی از IMUها شامل یک عنصر ژیروسکوپی (برای حفظ یک مرجع زاویهای مطلق) هستند. شتابسنجهای زاویهای نحوۀ چرخش وسیلۀ نقلیه در فضا را اندازهگیری میکنند. به طور کلی، حداقل یک سنسور برای هر یک از سه محور وجود دارد: Pitch (بالا و پایین شدن دماغه)، Yaw (چپ و راست شدن دماغه) و Roll (در جهت عقربههای ساعت یا خلاف جهت عقربههای ساعت از کابین خلبان). شتابسنجهای خطی شتابهای غیرگرانشی وسیلۀ نقلیه را اندازهگیری میکنند. از آنجایی که هواپیما میتواند در سه محور (بالا و پایین، چپ و راست، جلو و عقب) حرکت کند، برای هر محور یک شتابسنج خطی وجود دارد. این حسگرها دادههای خام را با استفاده از اصول مکانیک نیوتنی و الگوریتمهای ریاضی مانند قانون ذوزنقهای(Trapezodial Rule) برای تعیین موقعیت، سرعت و جهتگیری هواپیما در فضا ادغام و پپس ارائه میکنند. این فرآیند به طور مداوم تکرار میشود و خطاهای انباشتهشده با استفاده از روشهای مختلف مانند محاسبۀ مرده (Dead Reckoning) و دادههای سیستم موقعیتیاب جهانی GPS تصحیح
میشوند. سپس سیگنالهای یکپارچه به خلبانها در کاکپیت نمایش داده میشوند.
انواع مدلهای سیستم ناوبری IN
1. SDINS (Strap Down INS): در این نوع سیستم ناوبری، شتابسنجها و ژیروسکوپها روی یک پلتفرم صلب نصب میشوند و خروجیهای آنها در زمان واقعی با استفاده از مدلهای ریاضی پردازش میگردند تا موقعیت، سرعت و جهت هواپیما بدست آید. SDINS به طور گسترده در هوانوردی نظامی و تجاری استفاده میشود.
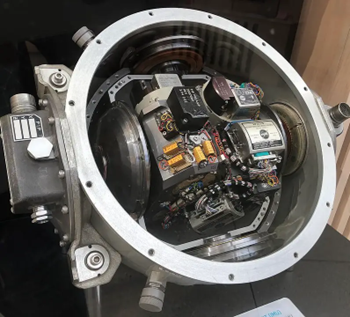
2. PINS (Platform INS): همانطور که از اسم این نوع دستگاه مشخص است، در این نوع سیستم ناوبری، از یک پلتفرم تثبیتشده برای جداسازی شتابسنجها و ژیروسکوپها از حرکات هواپیما استفاده میشود و اندازهگیری دقیقتری را ارائه میکند، اما با هزینه و پیچیدگی بالاتر.
3. Fiber Optic / Ring Laser INS: در این نوع سیستم ناوبری، از لیزرهای فیبرنوری یا حلقهای به عنوان حسگرهای ژیروسکوپی استفاده میکنند، که در مقایسه با ژیروسکوپهای سنتی دقیقتر و مصونتر از رانشهای مکانیکی هستند.
4. (Micro-Electro-Mechanical Systems INS) MEMSINS: در این نوع سیستم ناوبری میکروالکترومکانیکی، از شتابسنجها و ژیروسکوپهایی با اندازه میکرو استفاده میکنند که در ماژولهای کوچک ادغام شدهاند و آنها را برای استفاده در وسایل نقلیه بدون سرنشین (پهپاد)، گلایدرهای بدون سرنشین و سایر کاربردها مناسب میسازد. همچنین در برخی از تلفنهای همراه به منظور مکانیابی و ردیابی تلفن همراه تعبیه شده است. پیشرفتهای اخیر در ساخت سیستمهای میکروالکترومکانیکی (MEMS) امکان ساخت سیستمهای ناوبری اینرسی کوچک و سبک را فراهم کرده است. این پیشرفتها دامنه کاربردهای ممکن را گسترش داده است،
تا حوزههایی مانند ضبط حرکت انسان و حیوان را در بر بگیرد.
5. Hybrid INS: در این نوع، سیستم ناوبری INS را با سایر حسگرهای ناوبری مانند GPS ترکیب میکنند که به بهبود دقت کمک میکند.
INS بینقص نیست!
سیستم ناوبری اینرسی یا INS نیز مانند باقی روشهای ناوبری نقصهای خود را دارد. این سیستم میتواند در طول زمان به دلیل عوامل مختلفی مانند نویز حسگر، رانش ژیروسکوپی و بایاس شتاب سنج، خطا داشته باشد. در ادامه متن به نمونههایی از این خطاها اشاره میکنیم:
خطای تراز اولیه (Initial Alignment error): این خطا زمانی که سیستم ناوبری برای اولین بار روشن میشود رخ میدهد، زیرا موقعیت و سرعت اولیه هواپیما مشخص نیست.
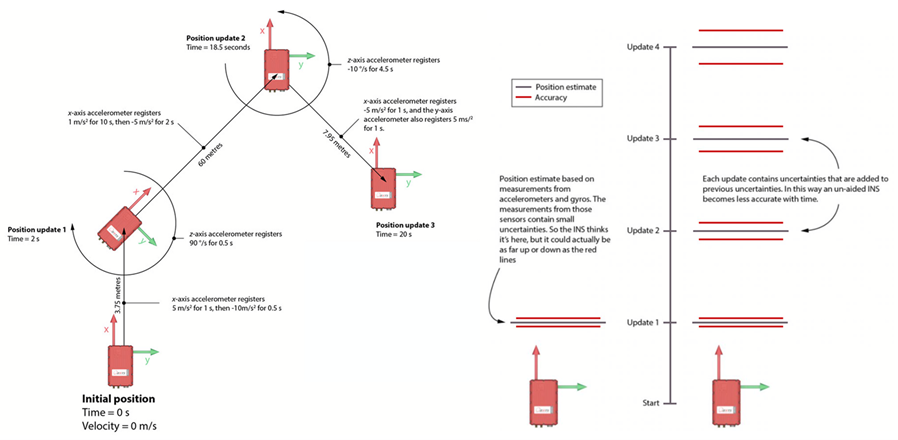
خطای Drift: این خطا در طول زمان در نتیجه انباشته شدن خطاهای اندازهگیری در INS رخ میدهد. درک اینکه چرا Drift رخ میدهد بسیار آسان است. تصور کنید طول چوب را با یک متر پنج-متری اندازهگیری کنید. اگر بتوانید تقسیمبندیهای روی نوار را با دقت یک میلیمتر بخوانید، بهراحتی میتوانید اعلام کنید که طول این قطعه چوب 4 متر ± 1 میلیمتر است. از طرف دیگر، اگر تنها متری که میتوانید پیدا کنید 5/0 متر طول داشته باشد و بتوانید آن را با دقت یک میلیمتر بخوانید، با هشت بار گذاشتن و برداشتن متر، اندازهگیری را انجام میدهید. حال فقط میتوان گفت که چوب 4 متر ± 5 میلیمتر طول دارد. در واقع، ممکن است اصلاً به عدد چهار متر نرسید.
در ناوبری اینرسی نیز هربار که یک شتابسنج یا ژیروسکوپ خوانده میشود، یک خطای جزئی در خواندن وجود دارد. اگر فقط یک بار مطالعه میکردیم تا بفهمیم با چه سرعتی شتاب میگیریم یا میچرخیم، این مشکلی ایجاد نمیکرد. اما از آنجایی که رایانه ناوبری هر اندازهگیری را جمع میکند تا بفهمد چگونه از تخمین موقعیت قبلی حرکت کرده است، خطای جزئی با گذشت زمان افزایش مییابد.
خطای تصادفی: این خطاها به دلیل اختلال در حسگرهای سیستم ناوبری اینرسی یا به دلیل عوامل خارجی مانند تداخل الکترومغناطیسی (EMI) یا دمای بالا رخ میدهد.
روشهای تصحیح خطاهای INS
برای تصحیح این خطاها، که موضوع مقالهها و پایاننامههای بسیاری نیز بوده است، سیستم ناوبری INS معمولاً از چندین روش استفاده میکند کهدر ادامه به برخی از آنها اشاره میشود:
محاسبۀ مرده یا Dead Reckoning: درک فرآیند واقعی محاسبه مرده بسیار آسان است. شما اطلاعاتی را از منبعی (در این مورد ژیروسکوپها و شتابسنجها) میگیرید و آنها را به حرکتی تبدیل میکنید که میتواند به آخرین موقعیت شناخته شده خود اضافه شود تا ببینید اکنون کجا هستید. این روش فرض میکند که سرعت و جهت هواپیما در طی مسیر ثابت است و تخمین INS را بر اساس سرعت و جهت تخمینی هواپیما تصحیح میکند.
Kalman Filtering: الگوریتمی است که از یک سری اندازهگیریهای مشاهده شده در طول زمان، از جمله نویز آماری و سایر نواقص سیستم دینامیکی، استفاده میکند و تخمینهایی از متغیرهای ناشناخته را تولید میکند، این روش از یک مدل آماری برای تخمین وضعیت و خطای INS استفاده میکند و به طور مداوم برآورد را بر اساس دادهها و اندازهگیریهای جدید حسگر بهروز میکند تا دقیقترین تخمین را از وضعیت واقعی هواپیما ارائه دهد.
External Fixes: INS میتواند از اطلاعات و منابع خارجی مانند دادههای GPS برای تصحیح خطاها یا اصلاح تخمینهای زدهشده استفاده کند. این کار میتواند در ناوبریهای طولانی مدت با کاهش خطاهای انباشتهشده، عملکرد INS را بهبود بخشد.
در نهایت سیستم ناوبری اینرسی (INS) نشاندهندۀ یک فناوری ناوبری پیچیده و ضروری در هوانوردی و فراتر از آن است. INS با استفاده از قدرت سنسورهای حرکتی و الگوریتمهای محاسباتی، تعیین مستمر و مستقل موقعیت، جهت و سرعت یک شئ را فراهم میکند و امکان ناوبری دقیق، کنترل پرواز و اجرای ماموریت را در محیطهای عملیاتی متنوع فراهم میکند. به عنوان سنگبنای سیستمهای ناوبری مدرن، INS به ایمنی، کارایی و قابلیت اطمینان حمل و نقل هوایی، عملیات دفاعی و سایر کاربردهای حیاتی کمک میکند که در آن موقعیتیابی دقیق و قابلیتهای ناوبری بسیار مهم است.
انواع مدلهای سیستم ناوبری INS
1. SDINS (Strap Down INS): در این نوع سیستم ناوبری، شتابسنجها و ژیروسکوپها روی یک پلتفرم صلب نصب میشوند و خروجیهای آنها در زمان واقعی با استفاده از مدلهای ریاضی پردازش میگردند تا موقعیت، سرعت و جهت هواپیما بدست آید. SDINS به طور گسترده در هوانوردی نظامی و تجاری استفاده میشود.
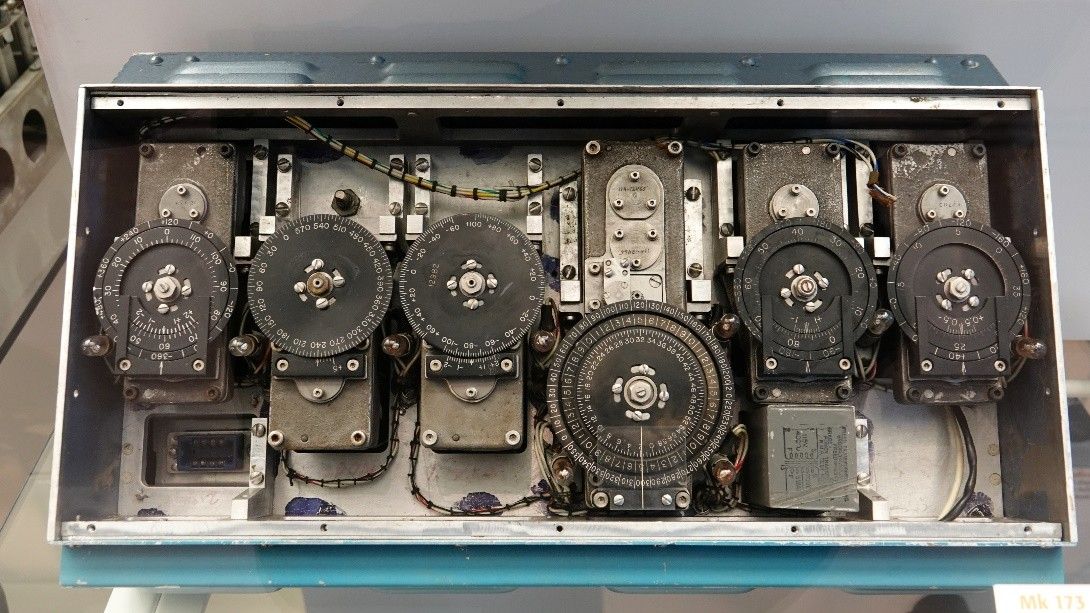
2. PINS (Platform INS): همانطور که از اسم این نوع دستگاه مشخص است، در این نوع سیستم ناوبری، از یک پلتفرم تثبیتشده برای جداسازی شتابسنجها و ژیروسکوپها از حرکات هواپیما استفاده میشود و اندازهگیری دقیقتری را ارائه میکند، اما با هزینه و پیچیدگی بالاتر.
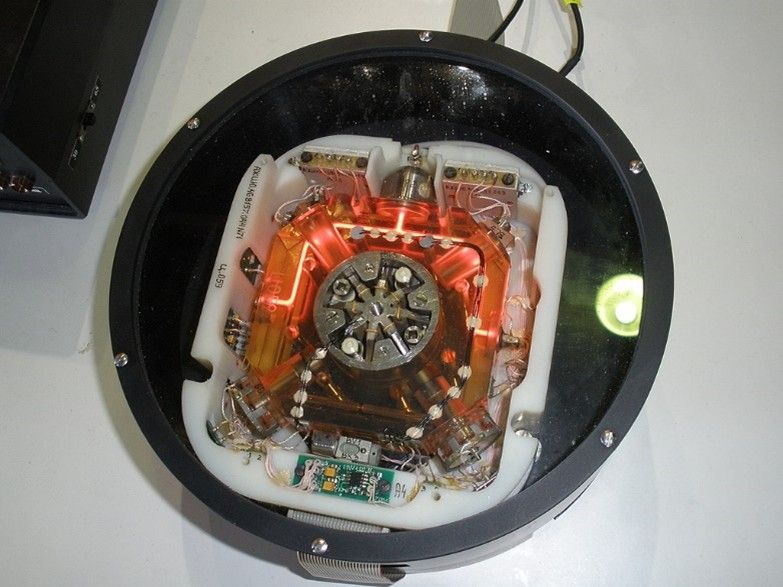
3. Fiber Optic / Ring Laser INS: در این نوع سیستم ناوبری، از لیزرهای فیبرنوری یا حلقهای به عنوان حسگرهای ژیروسکوپی استفاده میکنند، که در مقایسه با ژیروسکوپهای سنتی دقیقتر و مصونتر از رانشهای مکانیکی هستند.
4. (Micro-Electro-Mechanical Systems INS) MEMSINS: در این نوع سیستم ناوبری میکروالکترومکانیکی، از شتابسنجها و ژیروسکوپهایی با اندازه میکرو استفاده میکنند که در ماژولهای کوچک ادغام شدهاند و آنها را برای استفاده در وسایل نقلیه بدون سرنشین (پهپاد)، گلایدرهای بدون سرنشین و سایر کاربردها مناسب میسازد. همچنین در برخی از تلفنهای همراه به منظور مکانیابی و ردیابی تلفن همراه تعبیه شده است. پیشرفتهای اخیر در ساخت سیستمهای میکروالکترومکانیکی (MEMS) امکان ساخت سیستمهای ناوبری اینرسی کوچک و سبک را فراهم کرده است. این پیشرفتها دامنه کاربردهای ممکن را گسترش داده است،
تا حوزههایی مانند ضبط حرکت انسان و حیوان را در بر بگیرد.
5. Hybrid INS: در این نوع، سیستم ناوبری INS را با سایر حسگرهای ناوبری مانند GPS ترکیب میکنند که به بهبود دقت کمک میکند.
INS بینقص نیست!
سیستم ناوبری اینرسی یا INS نیز مانند باقی روشهای ناوبری نقصهای خود را دارد. این سیستم میتواند در طول زمان به دلیل عوامل مختلفی مانند نویز حسگر، رانش ژیروسکوپی و بایاس شتاب سنج، خطا داشته باشد. در ادامه متن به نمونههایی از این خطاها اشاره میکنیم:
خطای تراز اولیه (Initial Alignment error): این خطا زمانی که سیستم ناوبری برای اولین بار روشن میشود رخ میدهد، زیرا موقعیت و سرعت اولیه هواپیما مشخص نیست.
خطای Drift: این خطا در طول زمان در نتیجه انباشته شدن خطاهای اندازهگیری در INS رخ میدهد. درک اینکه چرا Drift رخ میدهد بسیار آسان است. تصور کنید طول چوب را با یک متر پنج-متری اندازهگیری کنید. اگر بتوانید تقسیمبندیهای روی نوار را با دقت یک میلیمتر بخوانید، بهراحتی میتوانید اعلام کنید که طول این قطعه چوب 4 متر ± 1 میلیمتر است. از طرف دیگر، اگر تنها متری که میتوانید پیدا کنید 5/0 متر طول داشته باشد و بتوانید آن را با دقت یک میلیمتر بخوانید، با هشت بار گذاشتن و برداشتن متر، اندازهگیری را انجام میدهید. حال فقط میتوان گفت که چوب 4 متر ± 5 میلیمتر طول دارد. در واقع، ممکن است اصلاً به عدد چهار متر نرسید.
در ناوبری اینرسی نیز هربار که یک شتابسنج یا ژیروسکوپ خوانده میشود، یک خطای جزئی در خواندن وجود دارد. اگر فقط یک بار مطالعه میکردیم تا بفهمیم با چه سرعتی شتاب میگیریم یا میچرخیم، این مشکلی ایجاد نمیکرد. اما از آنجایی که رایانه ناوبری هر اندازهگیری را جمع میکند تا بفهمد چگونه از تخمین موقعیت قبلی حرکت کرده است، خطای جزئی با گذشت زمان افزایش مییابد.
خطای تصادفی: این خطاها به دلیل اختلال در حسگرهای سیستم ناوبری اینرسی یا به دلیل عوامل
خارجی مانند تداخل الکترومغناطیسی (EMI) یا دمای بالا رخ میدهد.
روشهای تصحیح خطاهای INS
برای تصحیح این خطاها، که موضوع مقالهها و پایاننامههای بسیاری نیز بوده است، سیستم ناوبری INS معمولاً از چندین روش استفاده میکند کهدر ادامه به برخی از آنها اشاره میشود:
محاسبۀ مرده یا Dead Reckoning: درک فرآیند واقعی محاسبه مرده بسیار آسان است. شما اطلاعاتی را از منبعی (در این مورد ژیروسکوپها و شتابسنجها) میگیرید و آنها را به حرکتی تبدیل میکنید که میتواند به آخرین موقعیت شناخته شده خود اضافه شود تا ببینید اکنون کجا هستید. این روش فرض میکند که سرعت و جهت هواپیما در طی مسیر ثابت است و تخمین INS را بر اساس سرعت و جهت تخمینی هواپیما تصحیح میکند.
Kalman Filtering: الگوریتمی است که از یک سری اندازهگیریهای مشاهده شده در طول زمان، از جمله نویز آماری و سایر نواقص سیستم دینامیکی، استفاده میکند و تخمینهایی از متغیرهای ناشناخته را تولید میکند، این روش از یک مدل آماری برای تخمین وضعیت و خطای INS استفاده میکند و به طور مداوم برآورد را بر اساس دادهها و اندازهگیریهای جدید حسگر بهروز میکند تا دقیقترین تخمین را از وضعیت واقعی هواپیما ارائه دهد.
External Fixes: INS میتواند از اطلاعات و منابع خارجی مانند دادههای GPS برای تصحیح خطاها یا اصلاح تخمینهای زدهشده استفاده کند. این کار میتواند در ناوبریهای طولانی مدت با کاهش خطاهای انباشتهشده، عملکرد INS را بهبود بخشد.
در نهایت سیستم ناوبری اینرسی (INS) نشاندهندۀ یک فناوری ناوبری پیچیده و ضروری در هوانوردی و فراتر از آن است. INS با استفاده از قدرت سنسورهای حرکتی و الگوریتمهای محاسباتی، تعیین مستمر و مستقل موقعیت، جهت و سرعت یک شئ را فراهم میکند و امکان ناوبری دقیق، کنترل پرواز و اجرای ماموریت را در محیطهای عملیاتی متنوع فراهم میکند. به عنوان سنگبنای سیستمهای ناوبری مدرن، INS به ایمنی، کارایی و قابلیت اطمینان حمل و نقل هوایی، عملیات دفاعی و سایر کاربردهای حیاتی کمک میکند که در آن موقعیتیابی دقیق و قابلیتهای ناوبری بسیار مهم است.

