
در سالهای اخیر، رقابت جهانی در حوزه رباتهای انساننما وارد مرحله تازهای شده است. شرکتهای فعال در این صنعت دیگر تنها بر ساخت رباتهایی با ظاهر شبیه انسان یا نمایش تواناییهایی مانند راهرفتن، دویدن و حفظ تعادل تمرکز ندارند؛ مسئله مهمتر، تبدیل این ماشینها به سامانههایی کاربردی است که بتوانند در محیطهای واقعی وظایف مشخصی را انجام دهند.
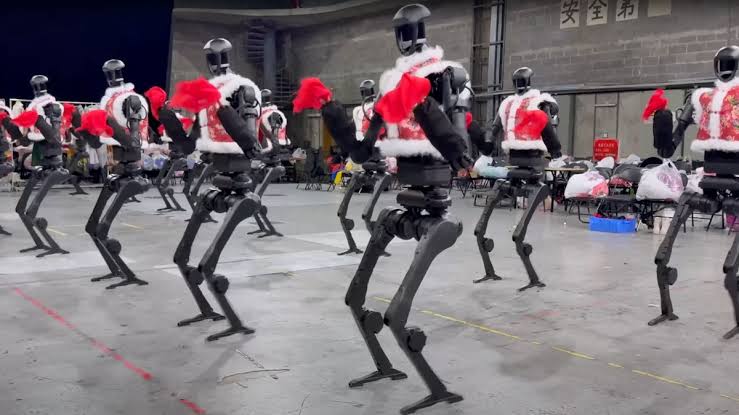
در همین چارچوب، شرکت چینی AGIBOT موفق شده است با اجرای یک نمایش گروهی، نام خود را وارد کتاب رکوردهای جهانی گینس کند. در این رویداد، ۱۱۰ ربات انساننمای این شرکت بهطور همزمان در یک برنامه رقص هماهنگ شرکت کردند؛ اجرایی که شامل تغییر آرایش، پرش و حرکات گروهی بود.
این برنامه در ۲۴ اکتبر ۲۰۲۶ در مرکز همایشها و نمایشگاههای بینالمللی رود زرد در شهر جینان، واقع در استان شاندونگ چین برگزار شد. رکورد ثبتشده به عنوان «بیشترین تعداد ربات انساننمای رقصنده بهصورت همزمان» اختصاص دارد.
اما اهمیت فنی این رویداد را باید فراتر از جنبه نمایشی آن بررسی کرد: چگونه میتوان بیش از صد ربات متحرک را بهگونهای کنترل کرد که در یک فضای مشترک، بدون برهمخوردن نظم گروه، حرکات هماهنگی انجام دهند؟
رباتهای حاضر در این رویداد از خانواده Expedition A3 شرکت AGIBOT بودند؛ رباتهایی انساننما با ابعاد نزدیک به قد انسان که برای انجام وظایف مختلف در محیطهای عمومی و خدماتی طراحی شدهاند.
این ماشینها در جریان نمایش، تنها حرکات تکراری و ساده انجام ندادند. آنها در قالب آرایشهای مختلف حرکت کردند، موقعیت خود را تغییر دادند، پرشهایی انجام دادند و در بخشهایی از اجرا، الگوهای موجمانند تشکیل دادند.
یکی از بخشهای قابلتوجه نمایش، تغییر آرایش گروه و شکلدادن به عدد ۲۰۲۶ بود. اجرای چنین حرکاتی مستلزم آن است که هر ربات موقعیت خود را نسبت به سایر اعضای گروه تشخیص دهد و زمانبندی حرکتش را با برنامه کلی هماهنگ کند.
بر اساس گزارشها، یک داور گینس در محل حضور داشت و پس از بررسی تعداد رباتهای شرکتکننده و اجرای برنامه، رکورد را تأیید کرد.
نکته دیگری که شرکت AGIBOT بر آن تأکید کرده، این است که رباتهای حاضر در نمایش، مدلهای تولیدی استاندارد بودند و برای اجرای این برنامه بهصورت اختصاصی بازطراحی نشده بودند. این موضوع از نظر صنعتی اهمیت دارد؛ زیرا نشان میدهد شرکت قصد داشته قابلیتهای یک محصول تولیدی را در مقیاسی بزرگ به نمایش بگذارد، نه اینکه صرفاً مجموعهای از نمونههای آزمایشگاهی ویژه بسازد.
مهمترین بخش فنی این نمایش، سامانهای به نام LinkBots بود؛ پلتفرمی که AGIBOT برای مدیریت و هماهنگسازی گروهی از رباتها توسعه داده است.
در یک اجرای گروهی با این تعداد ربات، کنترل جداگانه هر ماشین توسط یک اپراتور نهتنها دشوار، بلکه از نظر عملیاتی و اقتصادی نیز نامناسب است. در عوض، سامانهای مرکزی باید بتواند وضعیت رباتها را دریافت کند، دستورهای حرکتی را میان آنها توزیع کند و هماهنگی کلی را حفظ کند.
LinkBots با ترکیب شبکههای ارتباطی، فناوری مکانیابی و نرمافزار کنترل گروهی، برای انجام چنین وظیفهای طراحی شده است.
این پلتفرم چند قابلیت اصلی دارد:
۱. هماهنگی و تغییر آرایش گروهی: رباتها میتوانند بر اساس برنامه تعیینشده، موقعیت خود را تغییر دهند و در قالب آرایشهای جدید قرار بگیرند. این قابلیت به سیستم اجازه میدهد حرکات گروهی را بدون نیاز به صدور دستی دستور برای تکتک ماشینها مدیریت کند.
۲. مکانیابی دقیق با فناوری UWB: یکی از فناوریهای مورد استفاده در این سامانه، ارتباطات باند فوقپهن یا Ultra-Wideband است. این فناوری امکان تخمین دقیق موقعیت نسبی رباتها را فراهم میکند. به گفته شرکت، دقت مکانیابی در حد چند سانتیمتر است؛ قابلیتی که برای حفظ فاصله مناسب میان ماشینها و جلوگیری از برخورد هنگام تغییر آرایش اهمیت دارد.
۳. مدیریت ارتباطات و دستورها: سامانه LinkBots از شبکههای 5G و Wi-Fi برای تبادل اطلاعات میان رباتها و زیرساخت کنترل استفاده میکند. این ارتباطات امکان ارسال دستورها و دریافت اطلاعات مربوط به وضعیت ماشینها را فراهم میکنند.
۴. مدیریت حرکت گروهی و موانع: این پلتفرم برای برنامهریزی حرکت، تغییر آرایش و مدیریت مسیر رباتها در حضور موانع نیز طراحی شده است. البته جزئیات فنی عمومی منتشرشده درباره نحوه عملکرد این قابلیتها و میزان آزمایش آنها در محیطهای غیرکنترلشده هنوز محدود است.
در مجموع، هدف چنین سامانهای این است که بهجای مدیریت مستقل و جداگانه هر ربات، بتوان یک گروه بزرگ را بهعنوان یک مجموعه هماهنگ کنترل کرد.
تصور کنید بیش از صد ربات انساننما در فضایی محدود در حال حرکت هستند. هرکدام از آنها باید موقعیت خود را نسبت به رباتهای مجاور حفظ کنند و در زمان مناسب به نقطه جدیدی منتقل شوند.
اگر اطلاعات مکانی حتی تعداد کمی از رباتها با خطا همراه باشد، ممکن است آرایش گروه بههم بخورد یا احتمال برخورد افزایش یابد.
در چنین شرایطی، استفاده از فناوری UWB میتواند نقش مهمی در تعیین موقعیت نسبی ماشینها ایفا کند. این فناوری با بهرهگیری از سیگنالهای رادیویی پهنباند، امکان اندازهگیری فاصله و مکانیابی دقیق را فراهم میکند.
البته مکانیابی دقیق بهتنهایی برای جلوگیری از برخورد کافی نیست. سامانه کنترل باید اطلاعات مکانی را با وضعیت حرکتی رباتها، سرعت، جهت حرکت و برنامه سایر اعضای گروه ترکیب کند.
به بیان دیگر، مسئله فقط دانستن موقعیت فعلی هر ربات نیست؛ سیستم باید بتواند حرکت بعدی آن را نیز در ارتباط با حرکت سایر ماشینها مدیریت کند.
این موضوع در کاربردهای صنعتی اهمیت بیشتری پیدا میکند؛ زیرا در یک محیط کاری واقعی، رباتها ممکن است با انسانها، تجهیزات متحرک و موانعی روبهرو شوند که از پیش در برنامه حرکتی آنها تعریف نشدهاند.
یکی از نکاتی که باید درباره این نمایش با دقت بیشتری بررسی شود، مفهوم خودمختاری است.
AGIBOT اعلام کرده است که رباتها برای اجرای برنامه بهصورت جداگانه توسط اپراتورها کنترل نمیشدند و سامانه LinkBots وظیفه هماهنگی آنها را بر عهده داشت.
بااینحال، این موضوع به معنای آن نیست که ۱۱۰ ربات بهصورت مستقل و بدون برنامه قبلی درباره حرکات خود تصمیم گرفته باشند.
باید میان دو مفهوم تفاوت قائل شد:
اجرای حرکات از پیش طراحیشده: رباتها توالی مشخصی از حرکات را اجرا میکنند و سامانه مرکزی زمانبندی و هماهنگی آنها را مدیریت میکند.
تصمیمگیری خودمختار در محیط پویا: رباتها باید شرایط محیط را درک کنند، با رویدادهای پیشبینینشده سازگار شوند و بر اساس وضعیت جدید، تصمیمهای حرکتی مناسب بگیرند.
نمایش جینان بیش از هر چیز توانایی مدیریت گروهی و اجرای هماهنگ یک برنامه از پیش تعیینشده را نشان میدهد. این دستاورد از نظر مهندسی قابلتوجه است، اما بهتنهایی اثبات نمیکند که رباتها میتوانند در محیطی غیرقابلپیشبینی، وظایف پیچیده را بهصورت مستقل انجام دهند.
این تمایز برای ارزیابی پیشرفت واقعی رباتهای انساننما اهمیت اساسی دارد.
AGIBOT تلاش دارد قابلیتهای رباتهای خود را از نمایشهای عمومی فراتر ببرد و آنها را وارد محیطهای خدماتی و عمومی کند.
بر اساس گزارش رسانههای چینی، رباتهای این شرکت بهصورت آزمایشی در برخی مکانها، از جمله مراکز نمایشگاهی و ایستگاههای مترو، برای راهنمایی افراد، پاسخگویی به پرسشها، کمک به مدیریت جریان مسافران و ارائه اطلاعات به کار گرفته شدهاند.
گزارشها به استفاده آزمایشی از رباتهای A3 در مرکز ورزشی المپیک جینان و ایستگاه متروی Zhuanshan West Road نیز اشاره میکنند.
این کاربردها از نظر پیچیدگی با یک نمایش رقص تفاوت دارند. در یک برنامه نمایشی، محیط و توالی حرکات تا حد زیادی از پیش مشخص است؛ اما در ایستگاه مترو، ربات باید با شرایط متغیر روبهرو شود: ازدحام جمعیت، حرکت نامنظم مسافران، تغییر مسیر افراد، موانع موقت و نیاز به پاسخگویی به درخواستهای غیرقابلپیشبینی.
به همین دلیل، عملکرد موفق در چنین محیطهایی معیار بسیار جدیتری برای ارزیابی کاربردپذیری رباتهای انساننما خواهد بود.
دستاورد AGIBOT را باید در بستر رقابت گستردهتر چین برای توسعه و تجاریسازی رباتهای انساننما بررسی کرد.
چین در سالهای اخیر سرمایهگذاری قابلتوجهی در حوزه رباتیک، هوش مصنوعی و تولید سختافزارهای پیشرفته انجام داده است. شرکتهای متعدد چینی در حال توسعه رباتهایی هستند که بتوانند در کارخانهها، انبارها، مراکز خدماتی و محیطهای عمومی فعالیت کنند.
بر اساس آمار نقلشده از مقامهای وزارت صنعت و فناوری اطلاعات چین، شرکتهای این کشور در نیمه نخست سال ۲۰۲۶ بیش از ۴۰ هزار ربات انساننما در بیش از ۴۰۰ مدل مختلف تولید کردهاند.
AGIBOT نیز در سپتامبر ۲۰۲۶ اعلام کرد که بیستمینهزارمین ربات خود را از خط تولید خارج کرده است. این شرکت همچنین با استناد به دادههای مؤسسه IDC مدعی شده که در نیمه نخست سال جاری، از نظر تعداد محمولههای ربات انساننما در جایگاه نخست جهان قرار داشته است.
البته آمار تولید و فروش بهتنهایی نشاندهنده میزان موفقیت تجاری یا بهرهوری عملیاتی این رباتها نیست. آنچه در نهایت اهمیت دارد، توانایی فعالیت پایدار، ایمن و اقتصادی در محیط واقعی است.
اجرای ۱۱۰ ربات انساننما بدون تردید یک نمایش قابلتوجه از هماهنگی رباتیک در مقیاس بزرگ است. این رویداد نشان میدهد که مدیریت گروهی تعداد زیادی ربات با استفاده از ترکیب مکانیابی، شبکه ارتباطی و کنترل مرکزی امکانپذیر است.
بااینحال، چند محدودیت را باید در نظر گرفت:
نخست اینکه رکورد گینس تعداد رباتهای شرکتکننده در اجرای همزمان را تأیید میکند، نه تمام ادعاهای فنی شرکت درباره خودمختاری یا قابلیت اطمینان سامانه.
دوم اینکه یک اجرای چنددقیقهای نمیتواند جایگزین ارزیابی طولانیمدت عملکرد رباتها شود. برای استفاده صنعتی، باید مشخص شود که سامانه در طول ساعتها فعالیت، در برابر خطاهای ارتباطی، تغییر شرایط محیطی و خرابی احتمالی برخی رباتها تا چه اندازه مقاوم است.
سوم اینکه رقصیدن با انجام کارهایی مانند جابهجایی اشیا، حمل بار، مونتاژ قطعات یا تعامل ایمن با انسان تفاوت دارد. هرکدام از این وظایف به مجموعهای متفاوت از قابلیتهای ادراکی، حرکتی و تصمیمگیری نیاز دارند.
در نتیجه، اهمیت اصلی رکورد AGIBOT نه در اثبات آمادگی کامل رباتهای انساننما برای ورود به بازار کار، بلکه در نمایش پیشرفت فناوری کنترل و هماهنگسازی ناوگان رباتیک است.
یکی از چالشهای مهم صنعت رباتیک این است که چگونه میتوان از ساخت یک ربات توانمند به مدیریت صدها یا هزاران ربات در یک محیط عملیاتی رسید.
در این مقیاس، تنها طراحی مفصلهای دقیقتر، موتورهای قویتر یا الگوریتمهای هوشمندتر کافی نیست. ارتباطات، مکانیابی، زمانبندی، مدیریت خطا و هماهنگی میان ماشینها نیز به همان اندازه اهمیت پیدا میکنند.
نمایش ۱۱۰ ربات Expedition A3 شرکت AGIBOT نشان میدهد که توسعه سامانههای کنترل گروهی به یکی از محورهای مهم رقابت در صنعت رباتهای انساننما تبدیل شده است.
بااینحال، آزمون واقعی این فناوری نه روی صحنه نمایش، بلکه در کارخانهها، انبارها، ایستگاههای حملونقل و سایر محیطهایی خواهد بود که رباتها باید در آنها بهطور مستمر، ایمن و اقتصادی کار کنند.
اگر شرکتهایی مانند AGIBOT بتوانند فناوری هماهنگسازی گروهی را از اجرای برنامههای نمایشی به فعالیتهای پیچیده و متغیر محیط واقعی منتقل کنند، آنگاه میتوان از یک گام جدی بهسوی صنعتیسازی رباتهای انساننما سخن گفت.

