
اصول حسگری مختلف را می توان برای کارهای تشخیص مختلف استفاده کرد. اصل حسی که برای کاربرد خاص مناسبتر است، از ملاحظات مختلفی تعیین میشود: این موارد شامل مواد جسمی که باید تشخیص داده شود، محیط کاربرد، و فاصلهای که تشخیص قرار است از آن انجام شود، میشود.
اگر جسمی که باید تشخیص داده شود رسانای الکتریکی است، به عنوان مثال، از فلز ساخته شده است، و می توان آن را از نزدیک تشخیص داد، یک سنسور القایی توصیه می شود.
عملکرد سنسور القایی به گونه ای است که حسگر یک میدان متناوب مغناطیسی با فرکانس بالا منتشر می کند. هنگامی که یک هدف سوئیچینگ فلزی به این میدان مغناطیسی نزدیک می شود، انرژی از میدان متناوب از طریق تلفات جریان گردابی استخراج می شود. علاوه بر این، اهداف سوئیچینگ فرومغناطیسی باعث از دست دادن مغناطیس مجدد می شوند. این تلفات ارزیابی می شوند و با رسیدن به آستانه تعریف شده سنسور سوئیچ می کند.
کاربردهای معمولی شامل نظارت بر موقعیت از همه نوع، نظارت بر موقعیت سوپاپ، و تشخیص سرعت حرکت تسمه است.
تطبیق پذیری عالی اصل حسگر فیزیکی به این معنی است که انواع مختلفی از طراحی و نسخه های حسگر در بازار موجود است تا با شرایط عملیاتی خاص مطابقت داشته باشد مانند، سنسورهای ضریب کاهش 1، سنسورهای NAMUR، سنسورهای چهره فلزی، و سنسورهایی با تایید نوع E1 برای استفاده در وسایل نقلیه
بسته به کاربرد، اصول سنجش زیر را می توان به عنوان جایگزین استفاده کرد:
حسگر خازنی: برای تشخیص اجسام ساخته شده از پلاستیک یا کاغذ و مایعات (روغنی یا آبی)، گرانول ها و پودرها
حسگر میدان مغناطیسی: اجسامی که مغناطیسی هستند یا می توانند به آهنربا مجهز شوند.
سنسورهای القایی غیر تماسی هستند. حسگرها اجسام فلزی را که در میدان اندازهگیری آنها قرار دارند، تشخیص میدهند.
آنها از برهمکنش جسم فلزی به عنوان رسانای الکتریکی با میدان متناوب مغناطیسی گسیل شده حسگر برای انجام این کار استفاده می کنند.
در هادی الکتریکی، جریانهای گردابی القا میشوند که انرژی را از میدان استخراج میکنند و در نتیجه بر سطح دامنه نوسان تأثیر میگذارند.
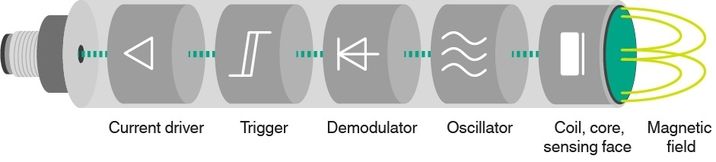
هسته سنسور القایی یک سیم پیچ است که معمولاً دارای یک هسته فریت است که به میدان مغناطیسی اجازه می دهد تا در یک جهت خاص فرار کند.
نوسانگر واقع در پشت آن در سنسور از یک مدار رزونانس LC برای تولید یک میدان متناوب مغناطیسی استفاده می کند که از سطح حسگر سنسور خارج می شود.
جریان های گردابی در جسم فلزی واقع در میدان اندازه گیری القا می شوند. اینها انرژی را از نوسانگر استخراج می کنند. سطح سیگنال در نوسانگر تغییر می کند.
تغییر در سطح سیگنال سپس مرحله خروجی را در حسگرهای باینری از طریق یک ماشه اشمیت تغییر می دهد. در سنسورهای اندازه گیری، این تغییر در سطح سیگنال بسته به فاصله جسم بر سیگنال خروجی آنالوگ تأثیر می گذارد.

