
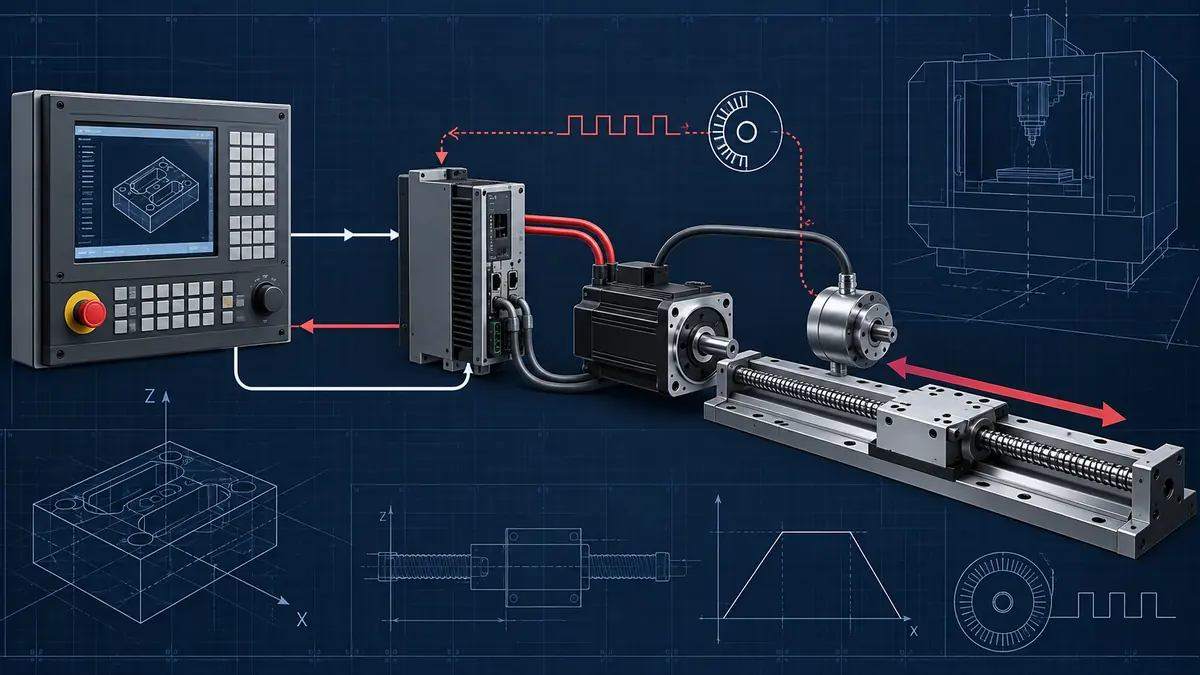
وقتی یک محور CNC دچار لرزش، خطای موقعیت یا آلارم فیدبک میشود، تعویض سریع سروو موتور یا درایو همیشه راهحل درستی نیست. ناسازگاری میان موتور، درایو، انکودر، کابل و پارامترهای کنترلی میتواند علائمی شبیه خرابی قطعه ایجاد کند. یک عیبیابی اصولی باید از ثبت علائم و حذف علتهای ساده شروع شود.
اگر خطا بلافاصله پس از راهاندازی ظاهر میشود، ابتدا کانکتورها، پینآوت، سلامت کابل و تغذیه مدار بازخورد را بررسی کنید. شباهت ظاهری سوکتها نشانه سازگاری نیست. دو کابل ممکن است کانکتور یکسانی داشته باشند اما ترتیب پایهها، نوع سیگنال یا ولتاژ تغذیه آنها متفاوت باشد.
کد کامل آلارم را یادداشت کنید و مشخصات پلاک موتور، درایو و انکودر را کنار هم قرار دهید. خاموش و روشن کردن مکرر دستگاه بدون یافتن علت، اطلاعات مفیدی برای تشخیص ایجاد نمیکند.
لرزش میتواند از تیونینگ نامناسب، لقی مکانیکی، کوپلینگ معیوب یا نسبت نامتناسب اینرسی ایجاد شود. پیش از تغییر پارامترها، آزاد بودن مکانیزم، سلامت اتصال موتور و هممحوری کوپلینگ کنترل شود.
اگر با جدا کردن بار مکانیکی لرزش کاهش پیدا میکند، احتمالاً باید بخش مکانیکی و نسبت اینرسی دقیقتر بررسی شود. اگر لرزش بدون بار نیز ادامه دارد، تنظیمات کنترل، فیدبک و سازگاری اجزا اهمیت بیشتری پیدا میکنند.
بار بیش از حد، شتاب تند، اصطکاک مکانیکی، جریان نامتناسب یا توقفهای پیدرپی میتوانند دمای موتور و درایو را بالا ببرند. ثبت دما، جریان و الگوی کاری برای تشخیص علت ضروری است.
دمای غیرعادی را فقط با لمس بدنه ارزیابی نکنید. شرایط محیط، تهویه تابلو، مدت کارکرد و بار واقعی محور باید ثبت شوند. اگر دما پس از تغییر یک پارامتر یا تعمیر مکانیکی افزایش یافته است، همان تغییر نقطه شروع بررسی خواهد بود.
اگر محور در سرعت پایین درست کار میکند اما در سرعت بالا خطا میدهد، کیفیت سیگنال، شیلدینگ، فاصله کابل قدرت از کابل بازخورد و ظرفیت مکانیکی محور بررسی شود. نویز الکتریکی ممکن است در سرعت یا جریان بالاتر آشکارتر شود.
همچنین شتاب و کاهش سرعت بسیار تند میتواند باعث افزایش خطای دنبالکننده شود. پیش از افزایش گین یا تغییر گسترده تنظیمات، رفتار محور را در چند سرعت و شتاب مشخص ثبت و مقایسه کنید.
این خطاها اغلب به اتصال سست، شکستگی داخلی کابل، نویز الکتریکی یا تغییر دما مربوط هستند. حرکت دادن کنترلشده کابلها و ثبت زمان بروز خطا به یافتن الگو کمک میکند.
کابلهایی که در زنجیر انرژی حرکت میکنند ممکن است از بیرون سالم باشند اما رشتههای داخلی آنها در یک زاویه خاص قطع و وصل شوند. بررسی مسیر کابل، شعاع خمش و محلهای تحت کشش میتواند از تعویض بیدلیل موتور یا درایو جلوگیری کند.
کد و زمان دقیق آلارم
وضعیت محور هنگام وقوع خطا
سرعت، شتاب و بار
دمای موتور، درایو و تابلو
مدل کامل موتور، درایو و انکودر
وضعیت کابل و کانکتورها
تغییرات اخیر سیمبندی یا تنظیمات
عکس خوانای پلاکها
نتیجه آزمون در سرعتهای مختلف
تعویض عجولانه قطعه ممکن است فقط نشانه را موقتاً پنهان کند. عیبیابی خوب از ثبت داده، حذف علتهای ساده و آزمون مرحلهبهمرحله شروع میشود. این راهنما توسط KM Part Co (KMPARTCO) برای آشنایی اولیه با منطق عیبیابی محورهای حرکتی تهیه شده است؛ تصمیم نهایی درباره تعمیر، تنظیم یا تعویض قطعه باید پس از بررسی کد خطا و مشخصات فنی توسط تکنسین انجام شود.

