
چکیده
PFC (کنترل پیش بین فانکشنال ) می تواند به عنوان یک پلی بین PI(D) و MPC مختلط باشد. کنترل PI(D) می تواند مسائلی را به همراه داشته باشد که زمان مرده و قیدها را نیز مورد بررسی قرار دهد. PFC این موارد را اداره کرده و اغلب نسبت به استفاده از یک پیش بینی کننده اسمیت بهتر است. PFC یک MPC ساده قابلیت اطمینان تحقق است که بدین نحو از پیش بینی و پیش نمایشی از متغیرهای کلیدی را مورد استفاده قرار می دهد. PFC می تواند بوسیله قطعه کد برنامه ساده بکار گرفته شود و از اینرو هزینه های لایسنس ارزانی دارد. این آموزش، ایده اولیه PFC و همچنین الگوریتم هایی را برای مراحل و فرآیندهای نوعی معرفی می نماید. شبیه-سازی ها، تأثیرگذاری نیز مزایای فراوان آن نسبت به پیش بینی کننده های PI(D) و اسمیت را روشن می سازد.
مقدمه
کنترل PI(D) (تناسبی–انتگرالی–مشتقی ) در صنعت به خوبی شناخته شده است، چنانکه اغلب کنترل کننده ها از این نوع هستند. از طرف دیگر، پارامترهای PID برای سریعترین فرو نشست نامتناوب نمی توانند به آسانی تنظیم گردند و استفاده آن توسط زمان های مرده محدود می گردد. یک توسعه ای برای فرآیندهای زمان مرده، استقرار یک پیش بینی کننده اسمیت در کنار آن می باشد. با این وجود، این مکانیزم نسبت به تغییرات پارامتر حساس است.
ریچالت ]1[ PFC (کنترل پیش بینانه فانکشنال) را به عنوان یک راه چاره ای برای PID جهت فرآیندهایی با زمان مرده معرفی نمود و قادر بود که بر پردازشگرهای در دسترس در سال 1960 بکار گرفته شود! این متغیر تنظیم شونده به صورت دستی (MV ) به صورت مجموع توابع پایه ای وزن دار تعریف می گردد و با مینیمم سازی یک مجموعی از عبارات درجه دوم خطاهای کنترلی در آینده اصطلاحاً نقاط انطباق گفته می شود، محاسبه می-گردد. به جای وزن دهی به نموهای کنترلی، اختلاف بین یک مسیر مرجع و سیگنال کنترل شده به طور نمایی وزن دهی می شود. اگر سیگنال مرجع و اختلال تنها به صورت مرحله ای تغییر کنند، در آن هنگام تنها یک تابع بنیادین و یک نقطه انطباقی مورد نیاز هستند و MV از طریق یک معادله جبری محاسبه می گردد.
ایده بنیادین PFC
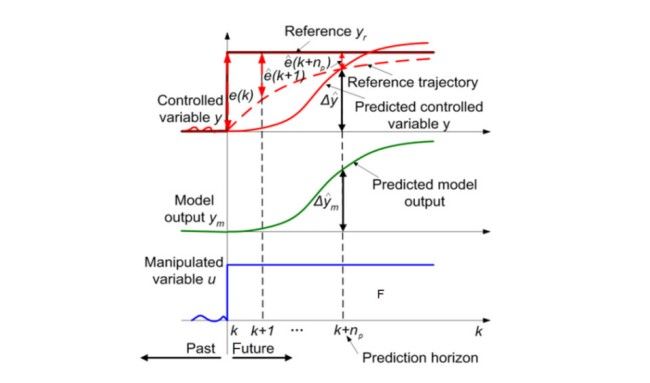
این ایده بنیادین در نخست برای یک فرآیند SISO (تک ورودی – تک خروجی) مرتبه اول بدون زمان مرده و در هنگامیکه یک تغییر پلکانی از نقطه تنظیم بایستی دنبال گردد، نشان داده می شود. قاعده PFC این است که متغیر کنترل شده y با یک تغییر (یا مینیمم تعدادی از تغییرات) در MV (اینجا با u بر آن دلالت می شود) به مسیر مرجع در نقطه (یا نقاط) هدف دست می یابد. این تغییر مطلوب در متغیر کنترل شده y در هنگام گستره پیش بینی np (از زمان واقعی k) از تغییر مطلوب مسیر مرجع و نیز تغییر پیش بینی شده خروجی ym یک مدل، محاسبه می گردد. این MV می تواند از تغییر مسیر مرجع و تغییر پیش بینی شده از طریق خروجی مدل و در خلال گستره پیش بینی، به آسانی محاسبه گردد، شکل 1 را ببینید. این تغییرات مطلوب در متغیر کنترل شده y در هنگام np گام پیش بینی، با فرض اینکه y با مسیر مرجع در نقطه هدف (np گام به سوی جلو) تطبیق دارد، می تواند مورد تعریف واقع شوند.
الگوریتم PFC برای فرآیندهای SISO
فرآیند مرتبه اول بدون زمان مرده
معادله تفاضلی از یک مدل مرتبه اول که در آن ym خروجی مدل می باشد، u ورودی مدل، am پارامتر مدل زمان گسسته بوده و Km بهره استاتیک مدل می باشد. با فرض آنکه سیگنال ورودی واقعی u در طول مدت گستره پیش بینی ثابت نگه داشته می شود، با این وجود، خروجی پیش بینی شده مدل پس از np گام عبارتست فرآیند مرتبه اول با زمان مرده در مورد زمان مرده dm، y(k) بایستی با در معادله (a7) جایگزین گردد. اختلاف بین خروجی فرآیند کنونی و تأخیر یافته توسط اختلاف بین مقادیر خروجی مدل کنونی و مقادیری که پیش تر تأخیر یافته اند تقریب زده می شود.
تنظیم پارامترهای کنترل کننده
مسیر متغیر کنترل شده به موارد زیر بستگی دارد :
· گستره پیش بینی
· نرخ کاهش خطاهای کنترلی پی در پی
مدیریت قیود
قیود و محدودیت هایی بر متغیرهای تنظیم شده به صورت دستی
هم MV و هم رشد آن می توانند به آسانی محدود گردند. مهم است که مدل فرآیند توسط MV محدود شده تغذیه گردد. این نوع از محدودسازی MV نسبت به تکنیک عدم پایان دهی با کنترل PI، بسیار آسانتر می باشد. شکل ۶ محدودکننده سطح و سرعت را نشان می دهد .
کد برنامه الگوریتم PFC
این لیست نمونه هایی از کد Matlab محاسباتی بلادرنگ را بر اساس یک فرآیند مرتبه دوم با زمان مرده و با اتخاذ قیود MV ارزانی می دارد. مشاهده می گردد که این کد جهت بکارگیری یک قانون کنترل PFC ساده است و محاسبات بی پایان نیاز نیست.
مقایسه با کنترل PI(D)
در یک بویلر افزایش آب سرد به طور موقت منجر به یک کاهشی در سطح آن می گردد و این چنانست که حبابها در آب جوشان ترکیده می شوند. اگر آب تغذیه گرم تر شود، این سطح افزایش می یابد و به مقدار حالت ماندگار جدید و بالاتر خود دست می یابد. این قبیل فرآیند، تکرار معکوس یا غیر مینیمم فاز نامیده می شود، شکل ۸ را ببینید. شکل ۹ به ترتیب کنترل PID و PFC را نشان می دهد. در هر دو مورد قوانین میزان سازی استاندارد استفاده گردیده اند. روشن است که PFC بهتر عمل می کند. جدول ۱ PFC را با PI(D) مقایسه می کند.
مقایسه با پیش بینی کننده اسمیت
فرآیندهایی با زمان مرده می توانند با استفاده از پیش بینی کننده اسمیت کنترل گردند، شکل 10 را ببینید. اگر مدل فرآیند، معادل با فرآیند باشد و اختلالی هم وجود نداشته باشد، سپس کنترل کننده مدل را تنها بدون زمان مرده می بیند. این کنترل کننده می تواند برای فرآیندهای عاری از زمان مرده طراحی گردد و خروجی کنترل شده توسط زمان مرده تأخیر می یابد. مشکل یک پیش بینی کننده اسمیت آنست که، نسبت به فرآیند و عدم تطابق مدل بسیار حساس می باشد. (جدول 2 را ببینید)
PFC نیرومند
پیش بینی کننده اسمیت در ]6[ جهت برای فرآهم آوردن نیرومندی در جهت خطاهای زمان مرده، با یک فیلتر پایین گذر گسترش یافته است (شکل 11). به طور مشابه PFC می تواند با بکارگیری یک فیلتر اضافی جهت فیلتر نمودن مسیر مرجع به طور نیرومندتری ساخته شود. بنابراین، البته PI(D) پیش بینی کننده اسمیت با PFC جایگزین می گردد.
کنترل فید فوروارد اختلال
کنترل فید فوروارد اختلال اندازه گیری شده
یک اختلال خروجی اضافی فرض نمایید. جبرانسازی آن ممکن است اگر زمان مرده فرآیند اختلال بزرگتر (یا مساوی) با زمان مرده فرآیند باشد. برای سادگی حالتی با مدل مرتبه اول (1) را با زمان مرده d و مدل اختلال با زمان مرده در نظر بگیرید.
کنترل فاکنشنال پیش بینانه TITO
دیاگرام بلوکی از یک فرآیند TITO (دو ورودی – دو خروجی) در شکل 15 نشان داده می شود. PFC از فرآیند SISO می تواند برای فرآیند TITO نیز جهت دستیابی به هدف کنترل نمودن هر دو سیگنالهای خروجی و توسعه یابد.
نتیجه گیری
این آموزش ایده بنیادین و الگوریتم های اصلی PFC و به طور اساسی برای فرآیندهای SISO را نشان داده است. PFC با PI(D) و پیش بینی کننده اسمیت مقایسه شده است و مزایای PFC مورد توجه قرار گرفته اند. اختلاف اصلی بین آن کنترل کننده ها در دانش PFC از رفتار فرآیند گنجانده می شود. "PFC با فرآیندی که بایستی کنترل شود، آشنا است؛ پیش بینی اینکه چه چیزی در حال اتفاق است". همانطور که PFC ساده است، جدول 3 ویژگی های آن را با پکیج های MPC تجاری مقایسه می کند. PFC یک رقیب در برابر MPC تجاری نیست، و می تواند برای موارد ساده که MPC تجاری بیش از نیاز است، مورد استفاده قرار گیرد. تنها اگر کنترل-کننده های سطح پایه به خوبی کار کنند، MPC چند متغیره می تواند یک کارخانه پیچیده را کنترل نماید. برای این کار، PFC یک انتخاب ایده آل است.
PFC که در اغلب واحدهای کنترلی صنعتی بکار اجرا می شود، در کشورها و فرآیندهای مختلف بسیار بکار برده می شود و در مدارس فنی مختلفی تدریس می گردد. مشکلاتی با فرآیندهای دشوار (یعنی تکرار معکوس، میرایی ضعیف، ناپایداری) در این آموزش به آنها پرداخته نمی شود اما دستورالعمل های خوبی وجود دارد ]2، 8، 9[. جایابی قطب PFC برای سیستم هایی با میرایی شدید در ]10[ و برای سیستم هایی با میرایی ضعیف در ]11[ پیشنهاد می گردد.
این مقاله در سال 2016 در نشریه آی تریپل ای و در کنفرانس کنترل آمریکا، توسط دانشکده مهندسی فرآیند منتشر شده و در سایت ای ترجمه جهت دانلود ارائه شده است. در صورت نیاز به دانلود رایگان اصل مقاله انگلیسی و ترجمه آن می توانید به پست دانلود ترجمه مقاله آموزشی بر کنترل پیش بینانه فانکشنال در سایت ای ترجمه مراجعه نمایید.

