
هنگامی که ناپلئون به لاپلاس گفت:" چرا در کتابتان که سیستم سیارات و آسمان ها را به این شگرفی توضیح می دهد، نامی از خدا نبرده اید؟" لاپلاس پاسخ داد: "به آن فرض احتیاجی نداشتم!".
این روایت شاید اوج دورانی را نشان دهد که با تالیف کتاب "اصول ریاضی فلسفه طبیعی" توسط نیوتون شروع شد. ایده نیوتون آنقدر کارا بود که بسیاری از دیگر شاخه ها سعی در تقلید آن کردند. کانت سعی در سازماندهی مجدد فلسفه مانند کاری که نیوتون برای فیزیک انجام داد، کرد و مونتسکیو تفکیک پذیری قوا را در روح القوانین بر پایه ایده های نیوتون بنا نهاد. این افکار به سرعت تمام اروپا را در نوردید و به تدریج سیستم های فکری، فلسفی و در نهایت سیاسی را تغییر داد. حکومت های پادشاهی سرنگون، قدرت کلیسا محدود و مقدمات اولین حکومت های سکولار و جوامع انسان گرا در بسیاری از کشورهای اروپایی فراهم شد(ارنست کاسیرر/ فلسفه روشنگری/ یدالله موقن)
اما لاپلاس چه چیز جدیدی را در کتابش معرفی کرده بود. در واقع او نوآوری های زیادی داشت که فراتر از مکانیک پیش رفت و بعدها تحت عنوان نظریه کنترل معرفی شد. اما آنچه اینجا می خواهیم معرفی کنیم تبدیل لاپلاس است که نحوه ی جدیدی از نمایش علاوه بر نمایش فضای حالت که به آن پرداختیم را توسعه می دهد. اگر یک سیستم خطی را به صورت زیر در نظر بگیریم:
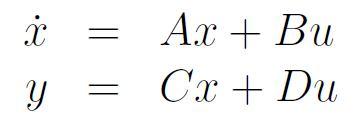
که در آن x(t) یک بردار n تایی است و وضعیت سیستم را در زمان t نشان می دهد، u(t) یک بردار m تایی است که ورودی را مشخص می کند و بردار p تایی y(t) هم خروجی است. به این ترتیب ماتریس A یک ماتریس n*n تایی است و به ماتریس سیستم شناخته می شود. و ماتریس های B، C و D هم به ترتیب اندازه های n*m ، p*n و p*m دارند. در واقع اگر معادله بالا را باز کنیم داریم:
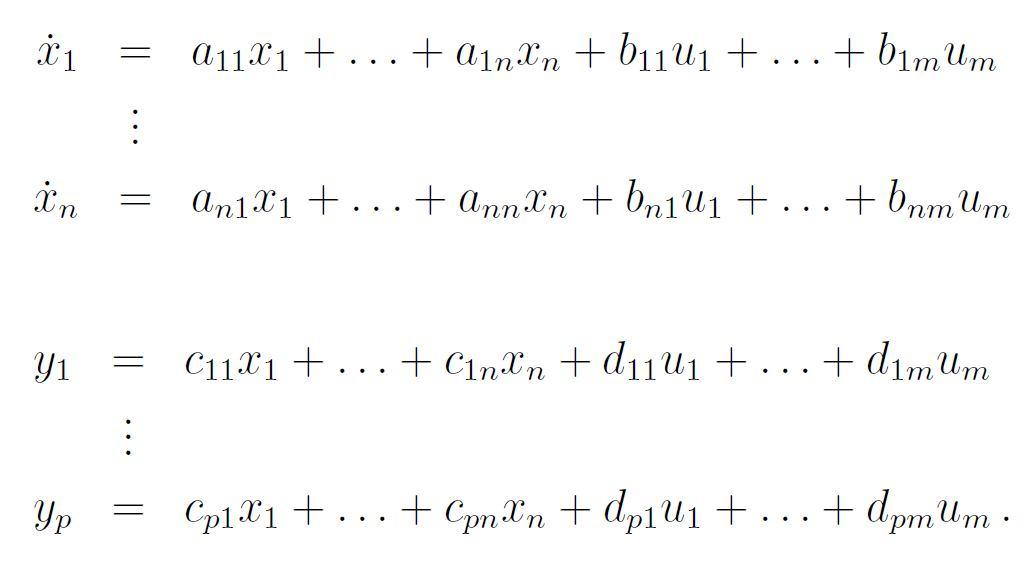
این نحوه نمایش قدرتمند است و تمامی جنبه هایی که ما از یک سیستم خطی ( وتغییر ناپذیر نسبت به زمان) میخواهیم را دارد. به طور مثال اگر سیستم ساده جسم متصل به فنر را در نظر بگیریم معادلات آن به صورت زیر خواهند بود(این معادلات به صورت گسسته در آمده اند)( معادلات از قوانین نیوتون به دست آمده اند و با جزییات آنها در اینجا کاری نداریم)
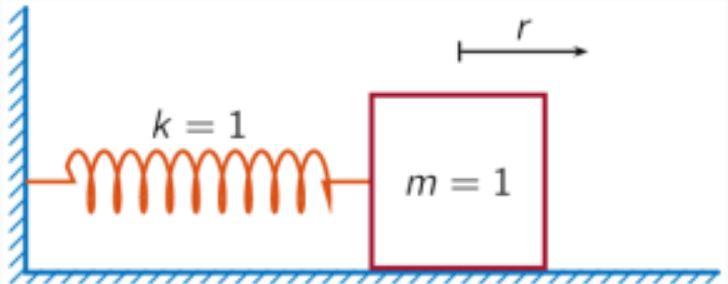
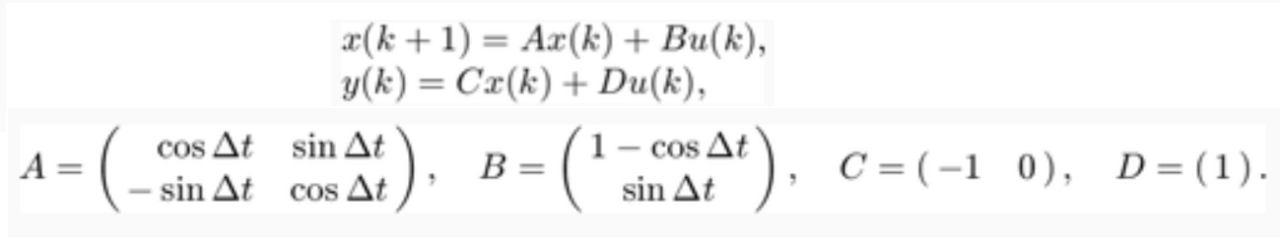
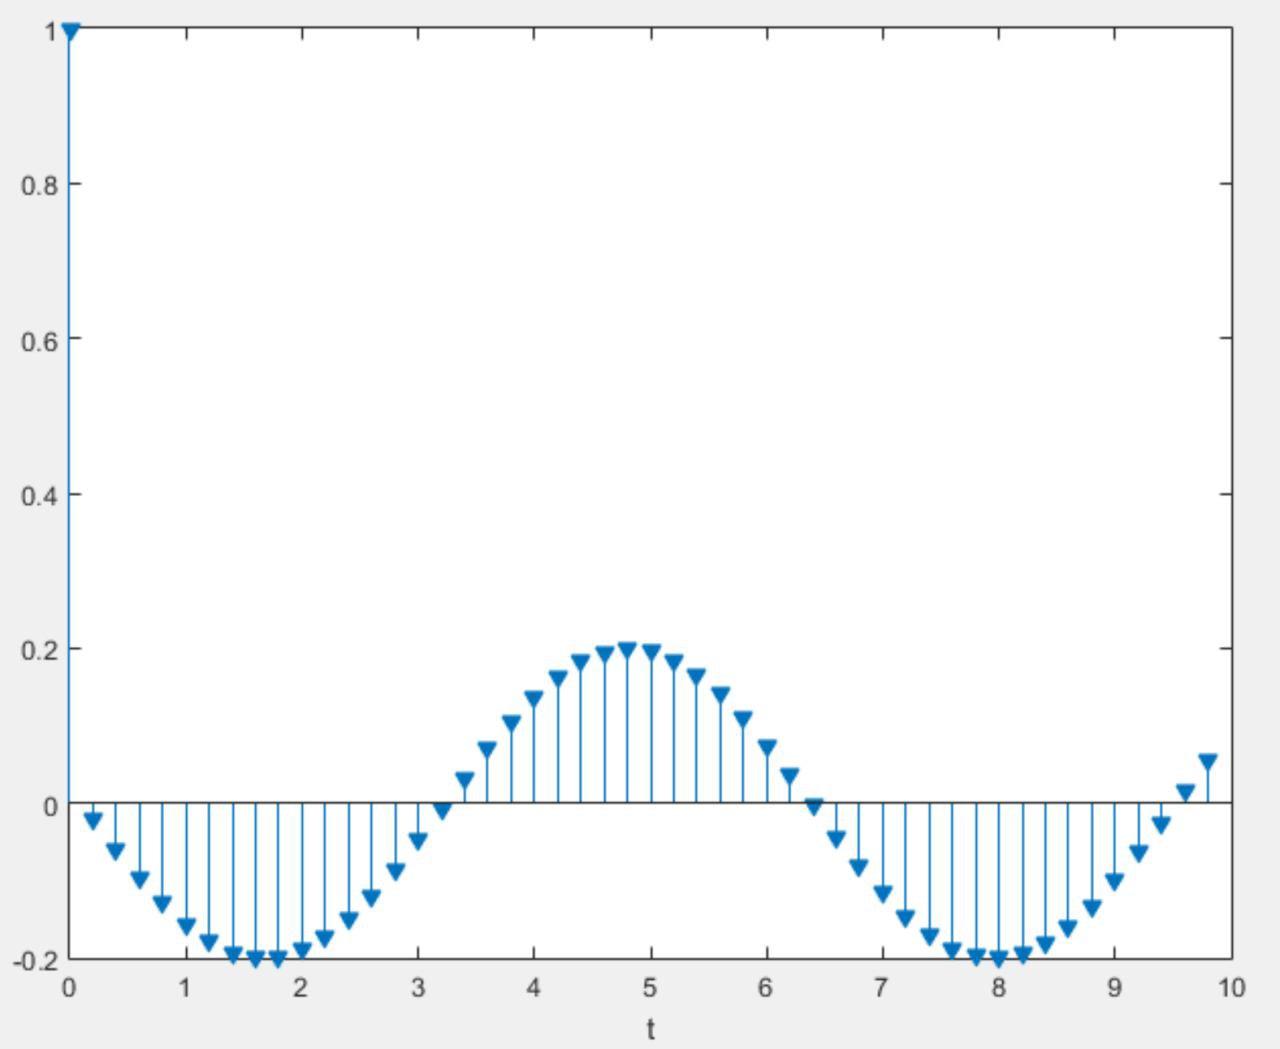
که در آن x یک دوتایی به صورت x=(r,v) است که مکان و سرعت جسم را نشان می دهند. اگر بخواهیم در 50 فریم زمانی معادله بالا را در متلب حل کنیم کافی است مانند سابق دیفرانسیل های زمانی کوچکی گرفته و معادله را به صورت زیر حل کنیم. در این جا u ورودی به صورت یک ضربه است که در زمان صفر مقدار 1 دارد و پس از آن صفر است.
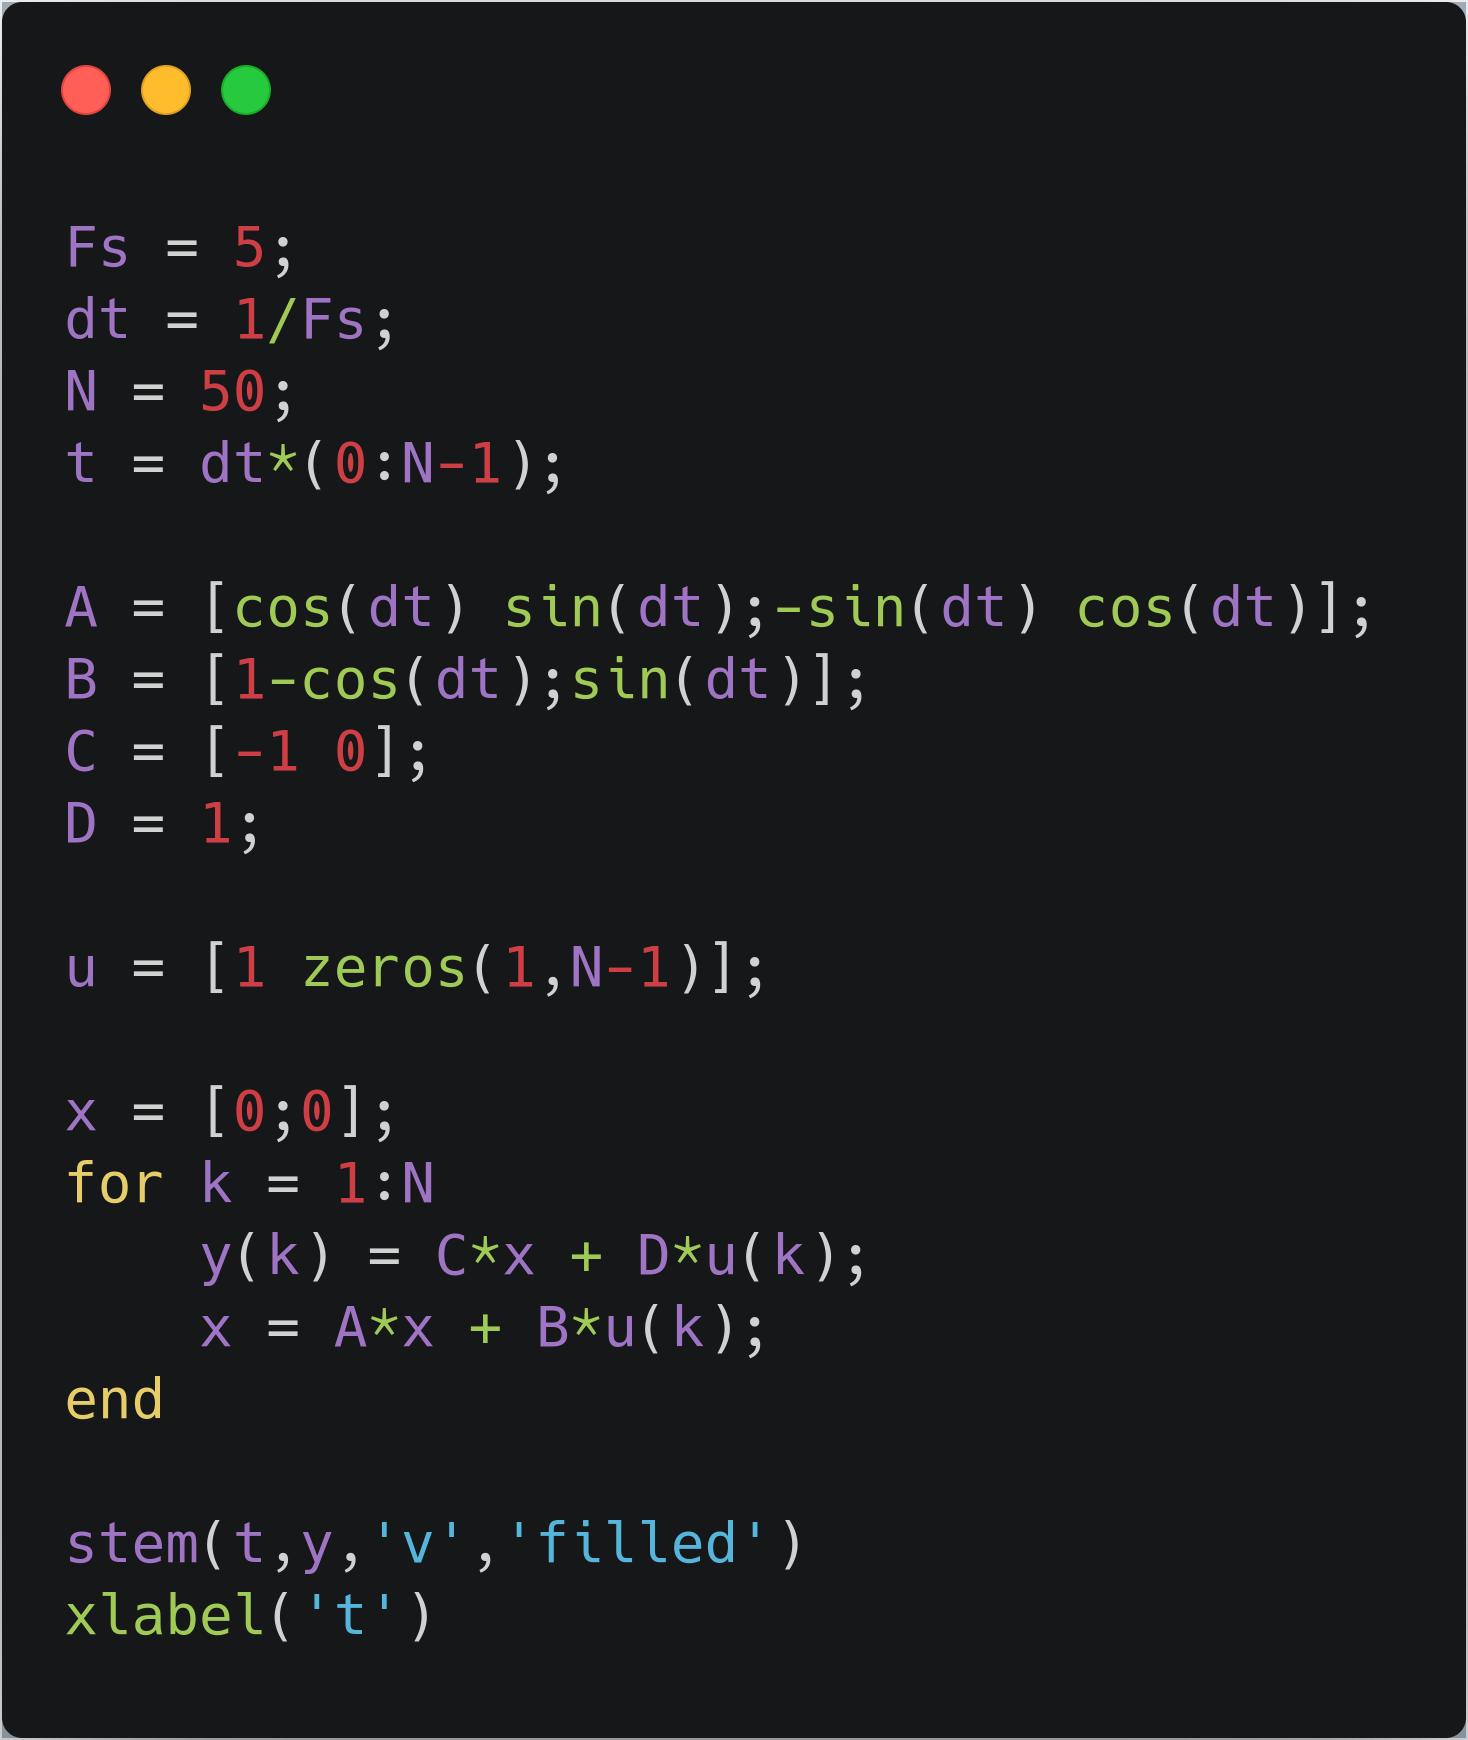
که خروجی آن به صورت زیر خواهد بود:
تبدیل لاپلاس روشی جالب برای ساده سازی مساله است به این صورت که شما معادلات دیفرانسیل مساله را به یک تابع به نام تابع تبدیل، تغییر می دهید و در آن ورودی شما(یک پالس به جسمِ متصل به فنر) یک خروجی (به صورت حرکت جسمِ متصل به فنر) خواهد داشت. در واقع هر سیستم دینامیکی (با شرایط LTI) را می توان به صورت زیر نشان داد:
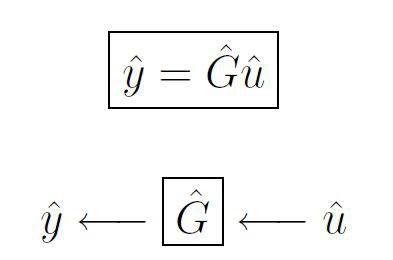
در نرم افزار متلب به صورت پیش فرض تابع ss2tf قرار داده شده است که ss(State space) را به tf(transfer function) تبدیل می کند. فقط کافی است شما ماتریس ها را به عنوان ورودی به آن بدهید. پس از آن ورودی(ضربه وارد به جسم) را با فیلتری با مشخصات تعیین شده از سوی تابع ss2tf به آن می دهید تا تمام خروجی را برای شما تولید کند:
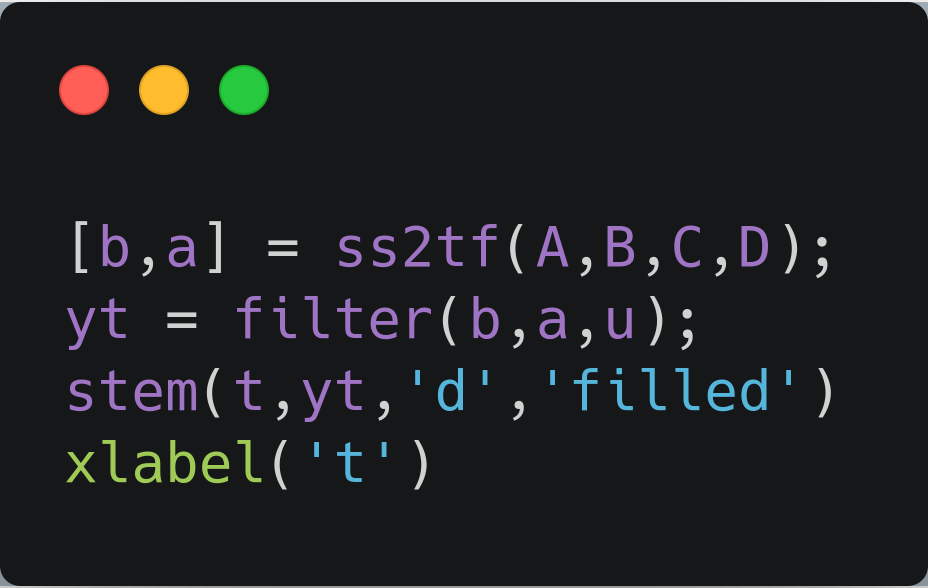
نتیجه کاملا مشابه با نمودار قبلی خواهد بود. اما این نحوه نمایش همانطور که گفتیم مزایای زیادی دارد که در پست های بعدی به آن میپردازیم.

