
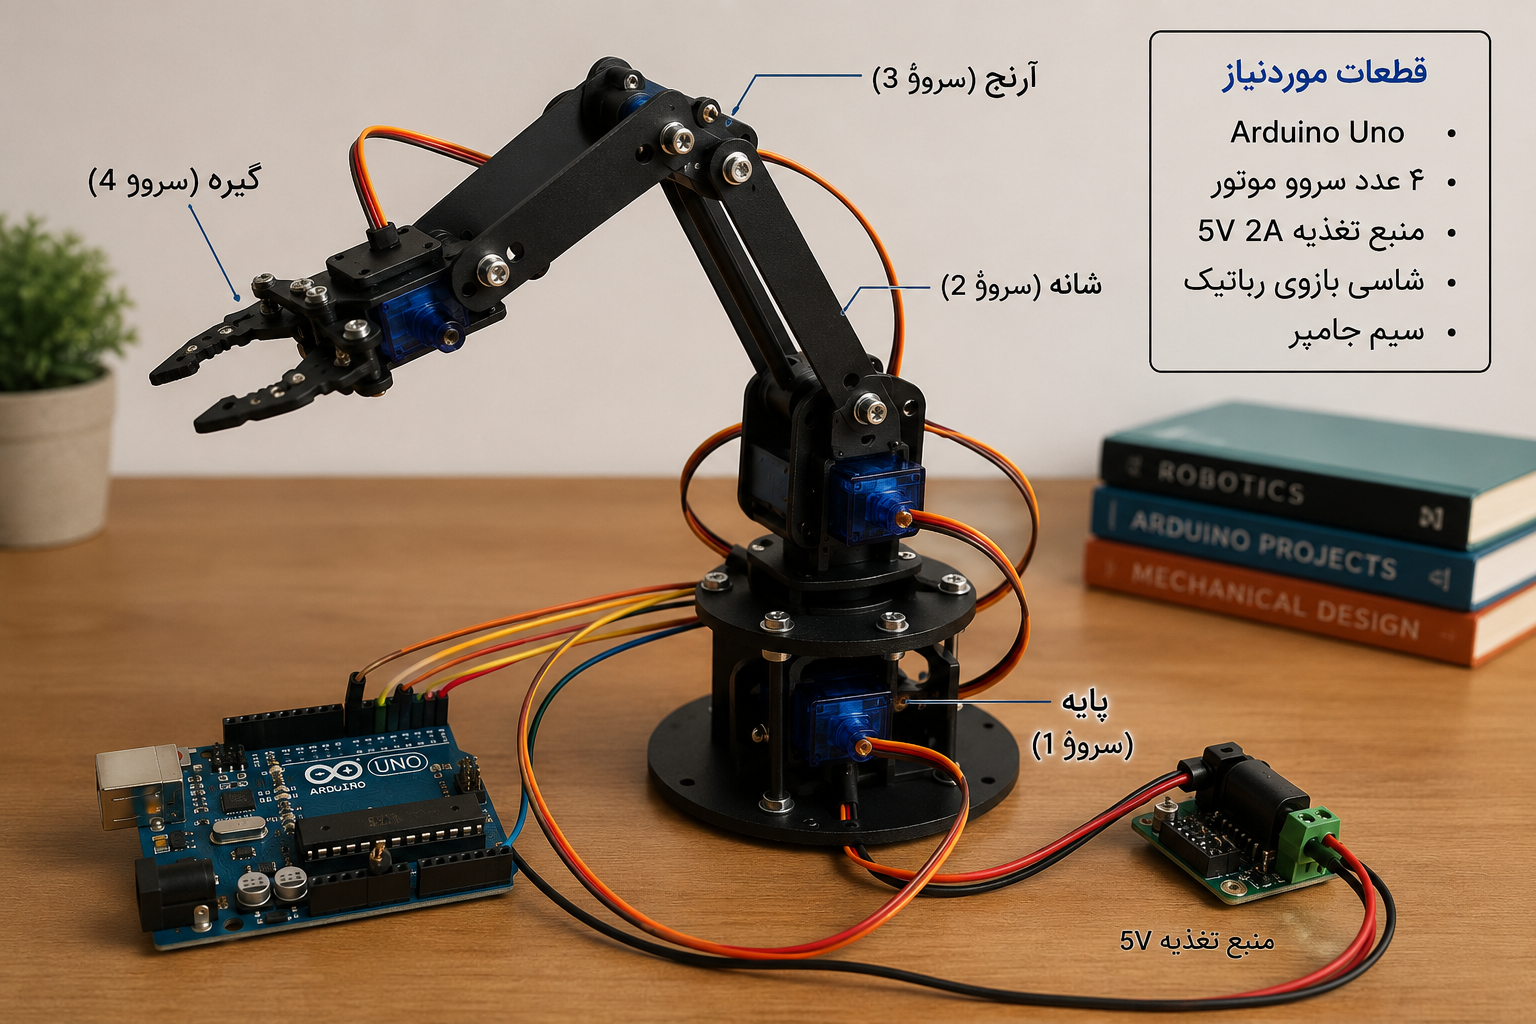
🤖 آموزش ساخت بازوی رباتیک با آردوینو + کد کامل برنامه
🚀 مقدمه
اگر همیشه دوست داشتید یک بازوی رباتیک واقعی بسازید، این پروژه یکی از بهترین انتخابها برای شروع است. با استفاده از آردوینو و چند سروو موتور، میتوانید بازویی طراحی کنید که اجسام سبک را بردارد، جابهجا کند و دوباره در محل دلخواه قرار دهد.
این پروژه برای دانشآموزان، دانشجویان و علاقهمندان به رباتیک کاملاً مناسب است و مفاهیم مهمی مانند کنترل سروو موتور، برنامهنویسی و طراحی مکانیکی را آموزش میدهد. 💙
---
🛠 قطعات موردنیاز
- Arduino Uno یا Arduino Nano
- ۴ عدد سروو موتور (SG90 یا MG996R)
- منبع تغذیه ۵ ولت (حداقل ۲ آمپر)
- سیم جامپر
- شاسی بازوی رباتیک
- بردبورد (اختیاری)
---
🔌 اتصالات
سروو| پایه سیگنال
پایه بازو| D3
شانه| D5
آرنج| D6
گیره| D9
تمام سیمهای قرمز ➜ 5V
تمام سیمهای مشکی ➜ GND
«⚠️ نکته مهم: برای چهار سروو از منبع تغذیه جداگانه استفاده کنید و حتماً GND منبع تغذیه را به GND آردوینو متصل کنید.»
---
💻 کد کامل آردوینو
#include <Servo.h>
Servo baseServo;
Servo shoulderServo;
Servo elbowServo;
Servo gripperServo;
void setup() {
baseServo.attach(3);
shoulderServo.attach(5);
elbowServo.attach(6);
gripperServo.attach(9);
baseServo.write(90);
shoulderServo.write(90);
elbowServo.write(90);
gripperServo.write(90);
delay(2000);
}
void loop() {
// باز شدن گیره
gripperServo.write(20);
delay(1000);
// پایین آمدن بازو
shoulderServo.write(130);
elbowServo.write(120);
delay(1000);
// بستن گیره
gripperServo.write(90);
delay(1000);
// بالا آمدن بازو
shoulderServo.write(90);
elbowServo.write(90);
delay(1000);
// چرخش به سمت راست
baseServo.write(150);
delay(1000);
// پایین آمدن
shoulderServo.write(130);
elbowServo.write(120);
delay(1000);
// رها کردن جسم
gripperServo.write(20);
delay(1000);
// برگشت به حالت اولیه
shoulderServo.write(90);
elbowServo.write(90);
baseServo.write(90);
delay(3000);
}
---
🧠 این برنامه چگونه کار میکند؟
1️⃣ ابتدا همه سرووها در زاویه ۹۰ درجه قرار میگیرند.
2️⃣ گیره باز میشود.
3️⃣ بازو پایین میآید.
4️⃣ گیره جسم را میگیرد.
5️⃣ بازو بالا میرود.
6️⃣ پایه بازو میچرخد.
7️⃣ بازو دوباره پایین میآید.
8️⃣ گیره جسم را رها میکند.
9️⃣ همه قسمتها به حالت اولیه بازمیگردند.
این چرخه به صورت مداوم تکرار میشود.
---
🚀 ایدههایی برای ارتقای پروژه
📱 کنترل بازو با بلوتوث و موبایل
🎮 کنترل با جویاستیک
🧠 کنترل با هوش مصنوعی
🎤 کنترل صوتی
📷 تشخیص اشیا با دوربین
🌐 کنترل از طریق اینترنت با ESP32
💾 ذخیره و اجرای خودکار حرکات
---
📚 نتیجهگیری
این پروژه نقطه شروع بسیار خوبی برای یادگیری رباتیک است. با همین کد ساده میتوانید حرکت هماهنگ چند سروو موتور را یاد بگیرید و سپس امکانات پیشرفتهتری مانند کنترل بیسیم، بینایی ماشین یا هوش مصنوعی را به بازوی رباتیک خود اضافه کنید.
⭐ اگر این آموزش برای شما مفید بود، آن را با دوستان علاقهمند به رباتیک به اشتراک بگذارید و اگر سؤالی داشتید، در بخش دیدگاهها بپرسید.

